Robotique industrielle : concevoir et industrialiser vos robots
Kickmaker ne vend pas de robots de catalogue : nous aidons les fabricants à concevoir et industrialiser les leurs. Un robot industriel réunit mécanique, électronique, capteurs, logiciel embarqué et commande autour d’une mission. Nos ingénieurs traduisent scénarios d’usage, contraintes de sécurité et modes dégradés en exigences système et en interfaces mesurables.
Une démonstration établit la faisabilité. Un robot destiné à la série doit aussi se monter, se calibrer, se tester et conserver un comportement prévisible en usage. Nous relions ces questions dès la preuve de concept à la définition du produit fabriqué.
Passer du concept au robot fabriqué en série
Le passage du concept à la production en série commence par une mission et des limites d’emploi connues. Espace de travail, charge utile, autonomie, interaction humaine et réaction aux défauts définissent les responsabilités des sous-systèmes. Chaque fabrication a une configuration et des critères d’acceptation. Les mesures indiquent le risque à lever avant la suivante.

Prototype avancé et essais d’ingénierie
Un prototype avancé réunit les fonctions critiques sur un matériel représentatif. Nous instrumentons le robot pour observer les interactions entre mouvement, puissance, temps de réponse, structure et thermique. Les essais d’ingénierie révèlent où les marges sont insuffisantes.
Ces résultats servent à corriger l’architecture, pas seulement à produire une démonstration. Position, vitesse, effort, consommation et comportement en défaut sont associés à la configuration qui les a générés.
Validation de conception et management de la qualité
La validation de conception examine le robot destiné à la fabrication face à ses exigences et à des scénarios représentatifs. Commandes, mouvements, perception, diagnostics, arrêt et reprise doivent rester cohérents avec l’environnement prévu.
Kickmaker relie risques, critères, échantillons et résultats dans un plan traçable. Le système de management de la qualité conserve les décisions et leurs justifications. Les laboratoires et organismes externes gardent leurs responsabilités ; les essais soutiennent une décision de lancement sans valoir approbation réglementaire.
Introduction en production
L’introduction en production relie la définition du robot à un procédé répétable. Nomenclature, assemblage, calibration, essais en fin de ligne et versions du logiciel doivent décrire le même produit.
Nous préparons les interfaces techniques et les données de transfert avec les partenaires industriels choisis. Les fabrications pilotes révèlent la variation du procédé, tandis que règles de changement et responsabilités protègent l’intention de conception.
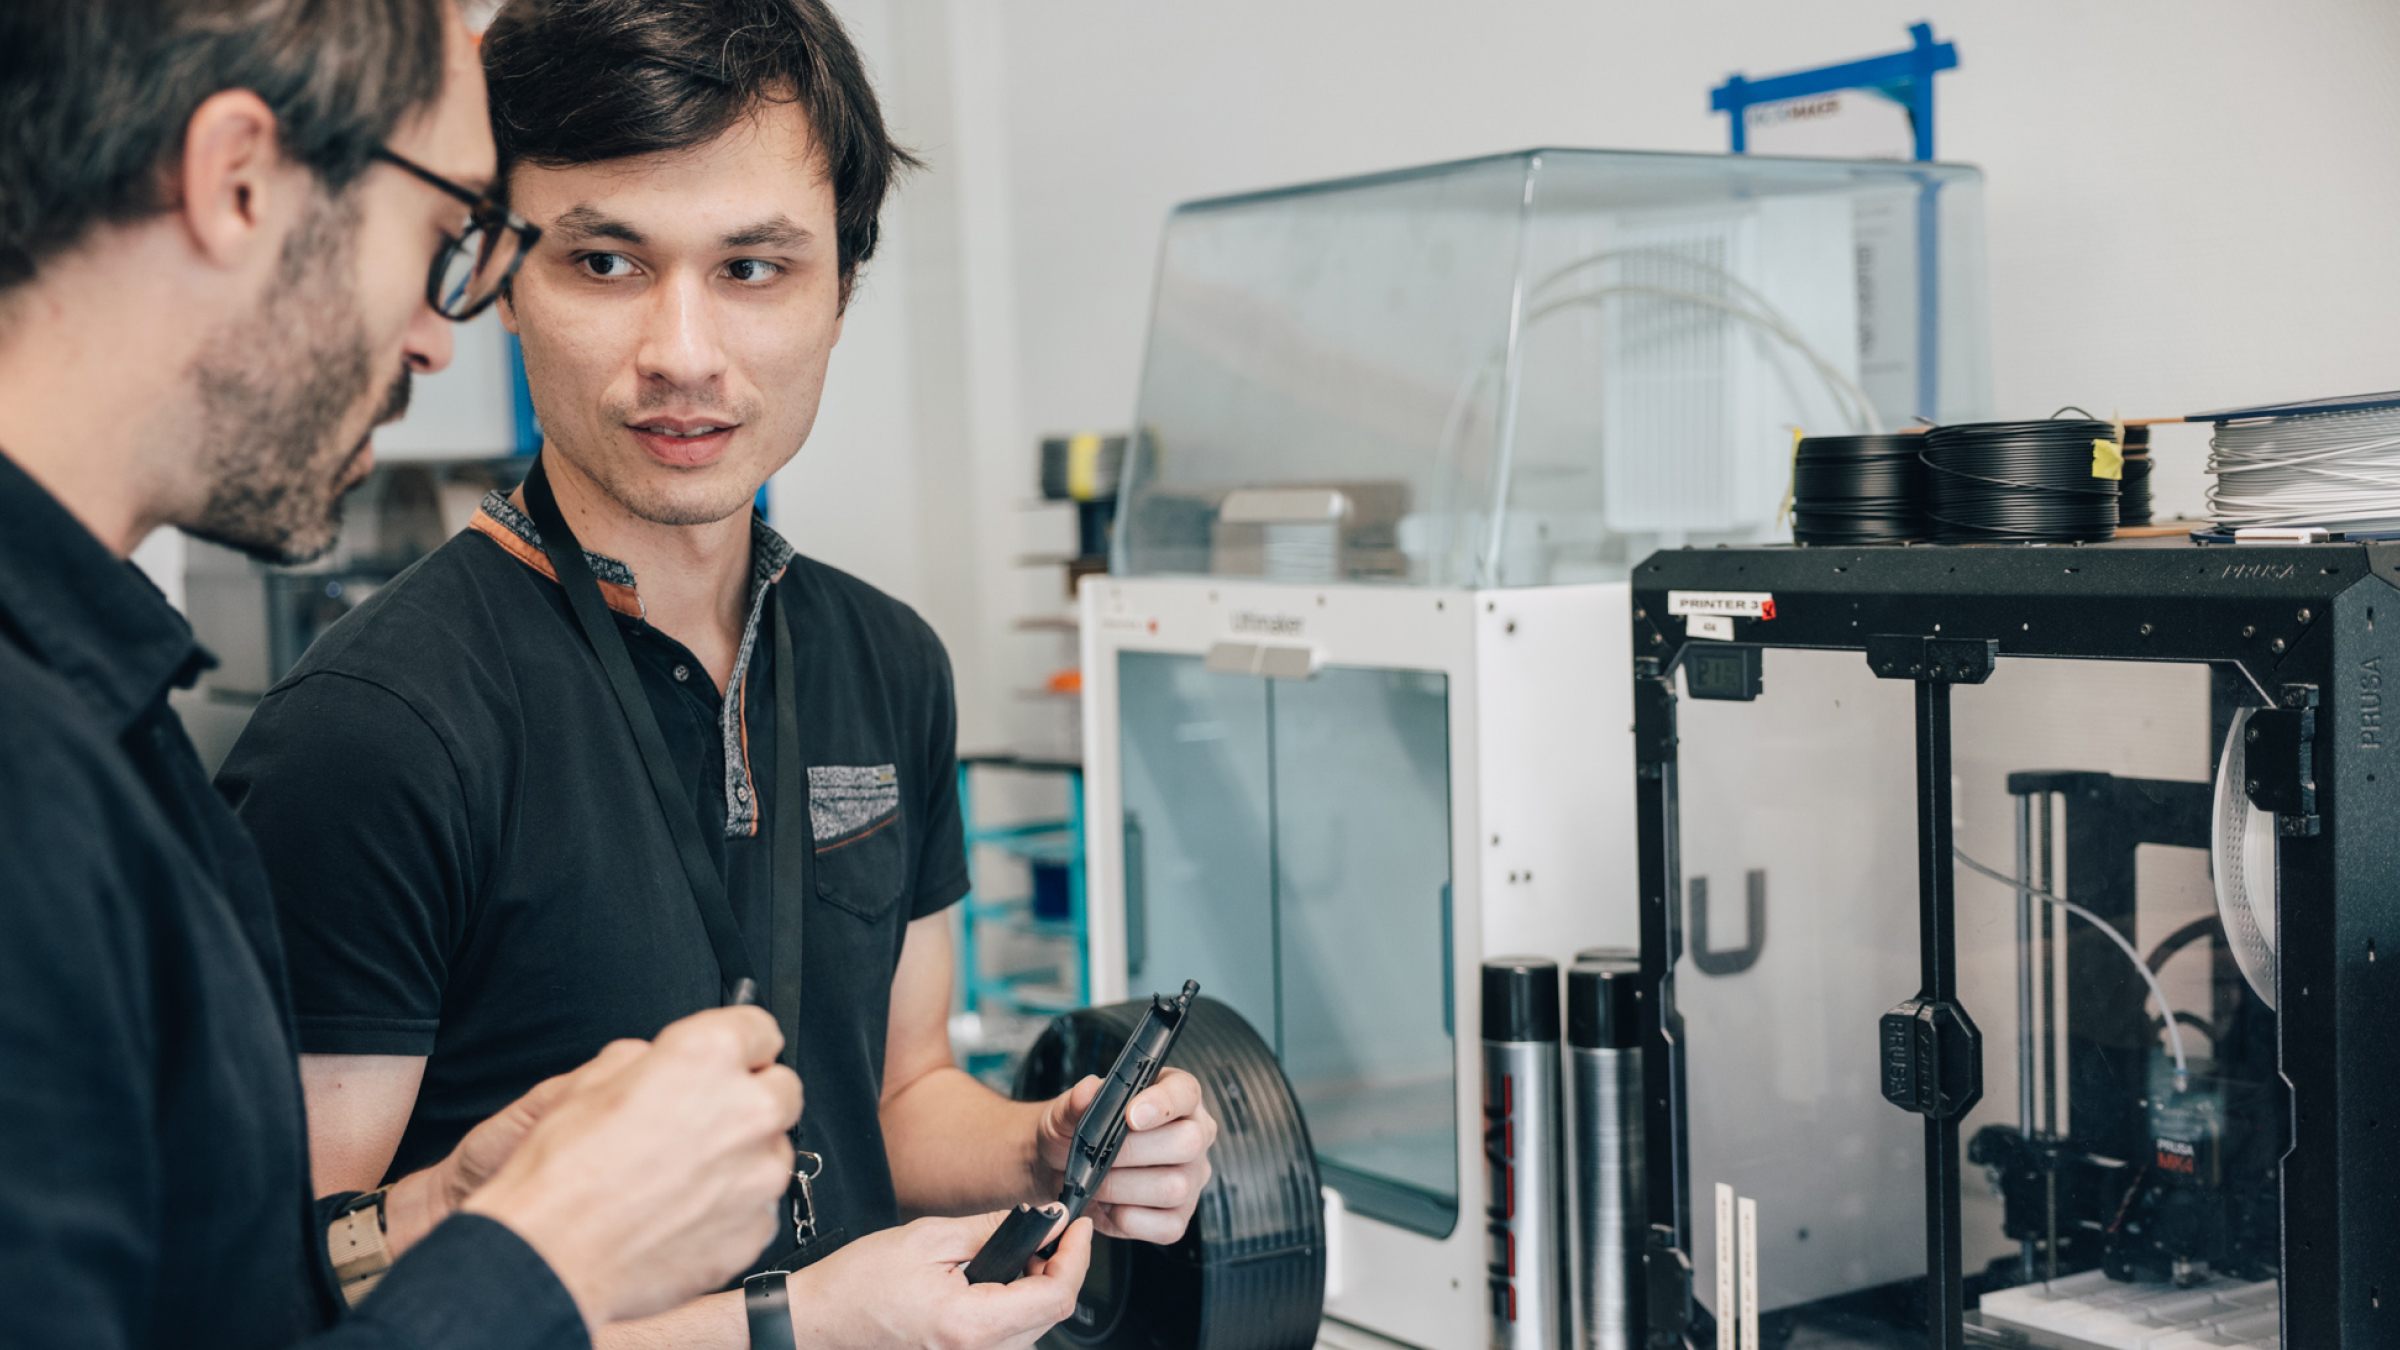

Découvrez les ingénieurs qui transforment vos idées en produits
Dans les projets de robotique, nous nous appuyons sur une compréhension précise des cas d’usage, sur la base d’une architecture évolutive, de tests sur prototype comme en simulation, ainsi que sur l’automatisation et la réutilisation de briques technos. Notre principal enjeu est de garantir la fiabilité et le bon fonctionnement des logiciels embarqués dans le robot, en diagnostiquant les problèmes provenant aussi bien du logiciel que du système mécatronique complet.
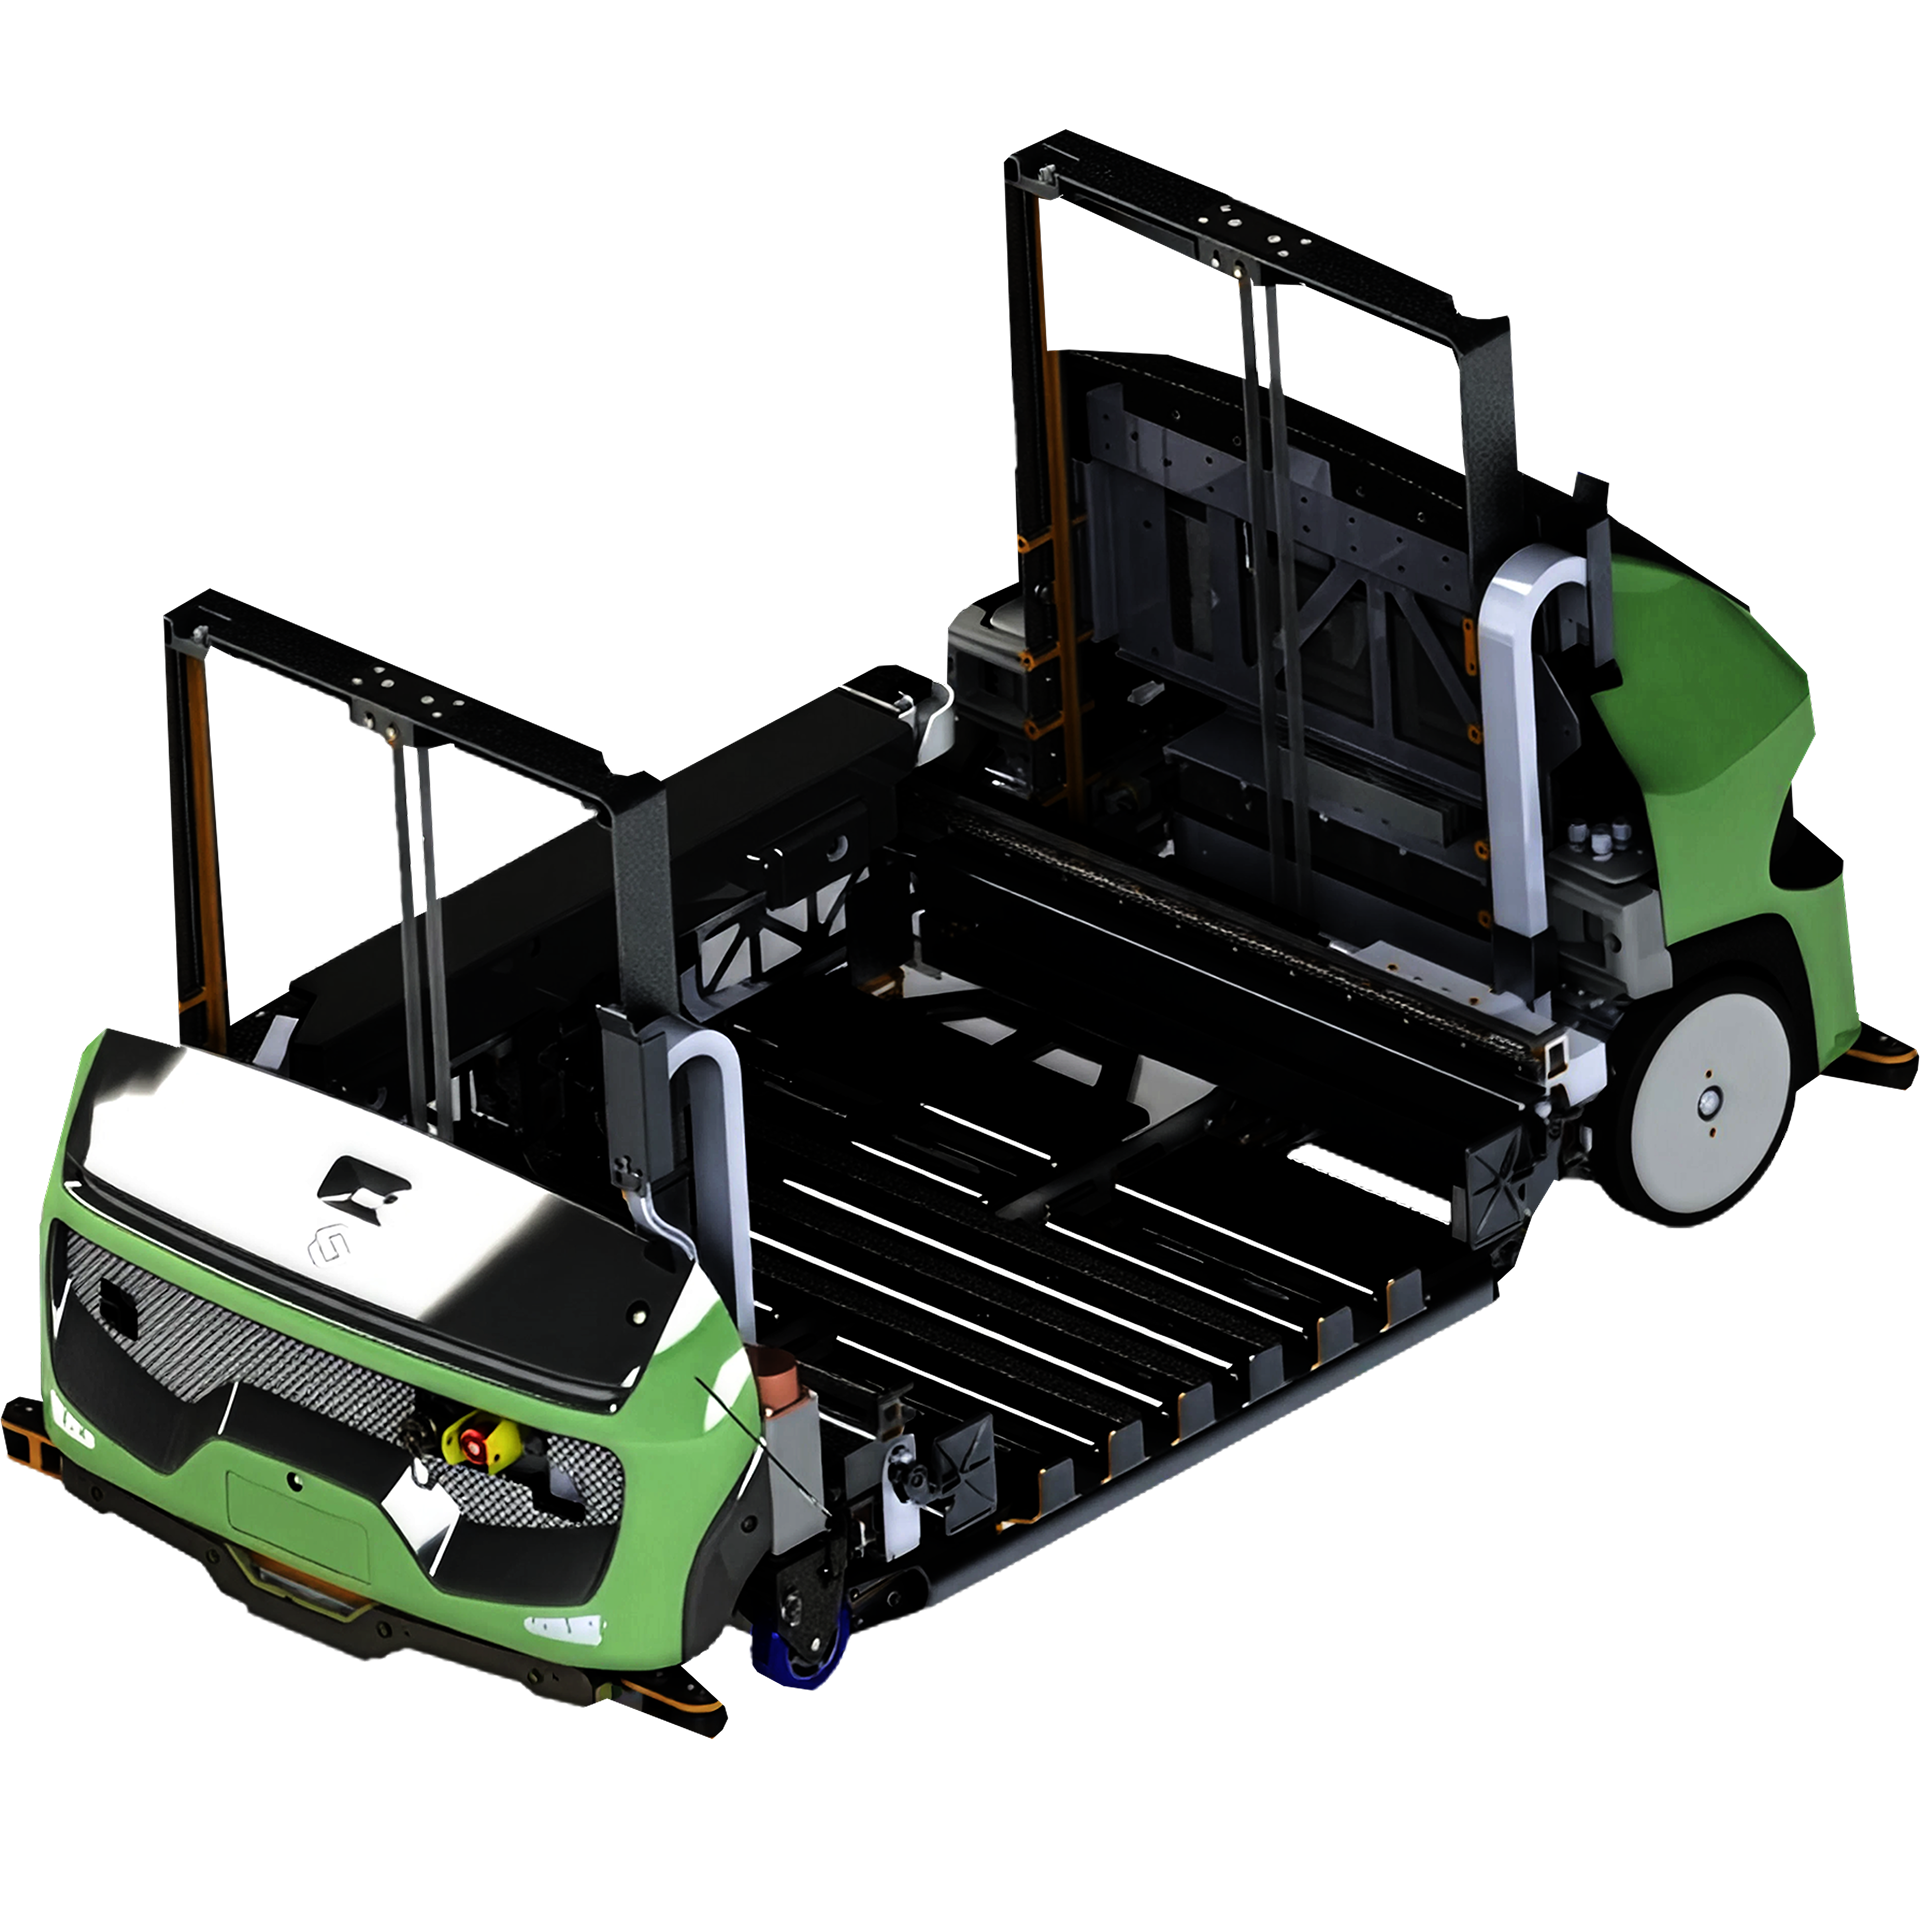
Automatisation d’entrepôt avec des véhicules automatisés
Un leader de l’automatisation des entrepôts souhaitait développer un robot compact capable de transférer des colis individuels d’un poste de préparation piloté par un opérateur vers un conteneur.
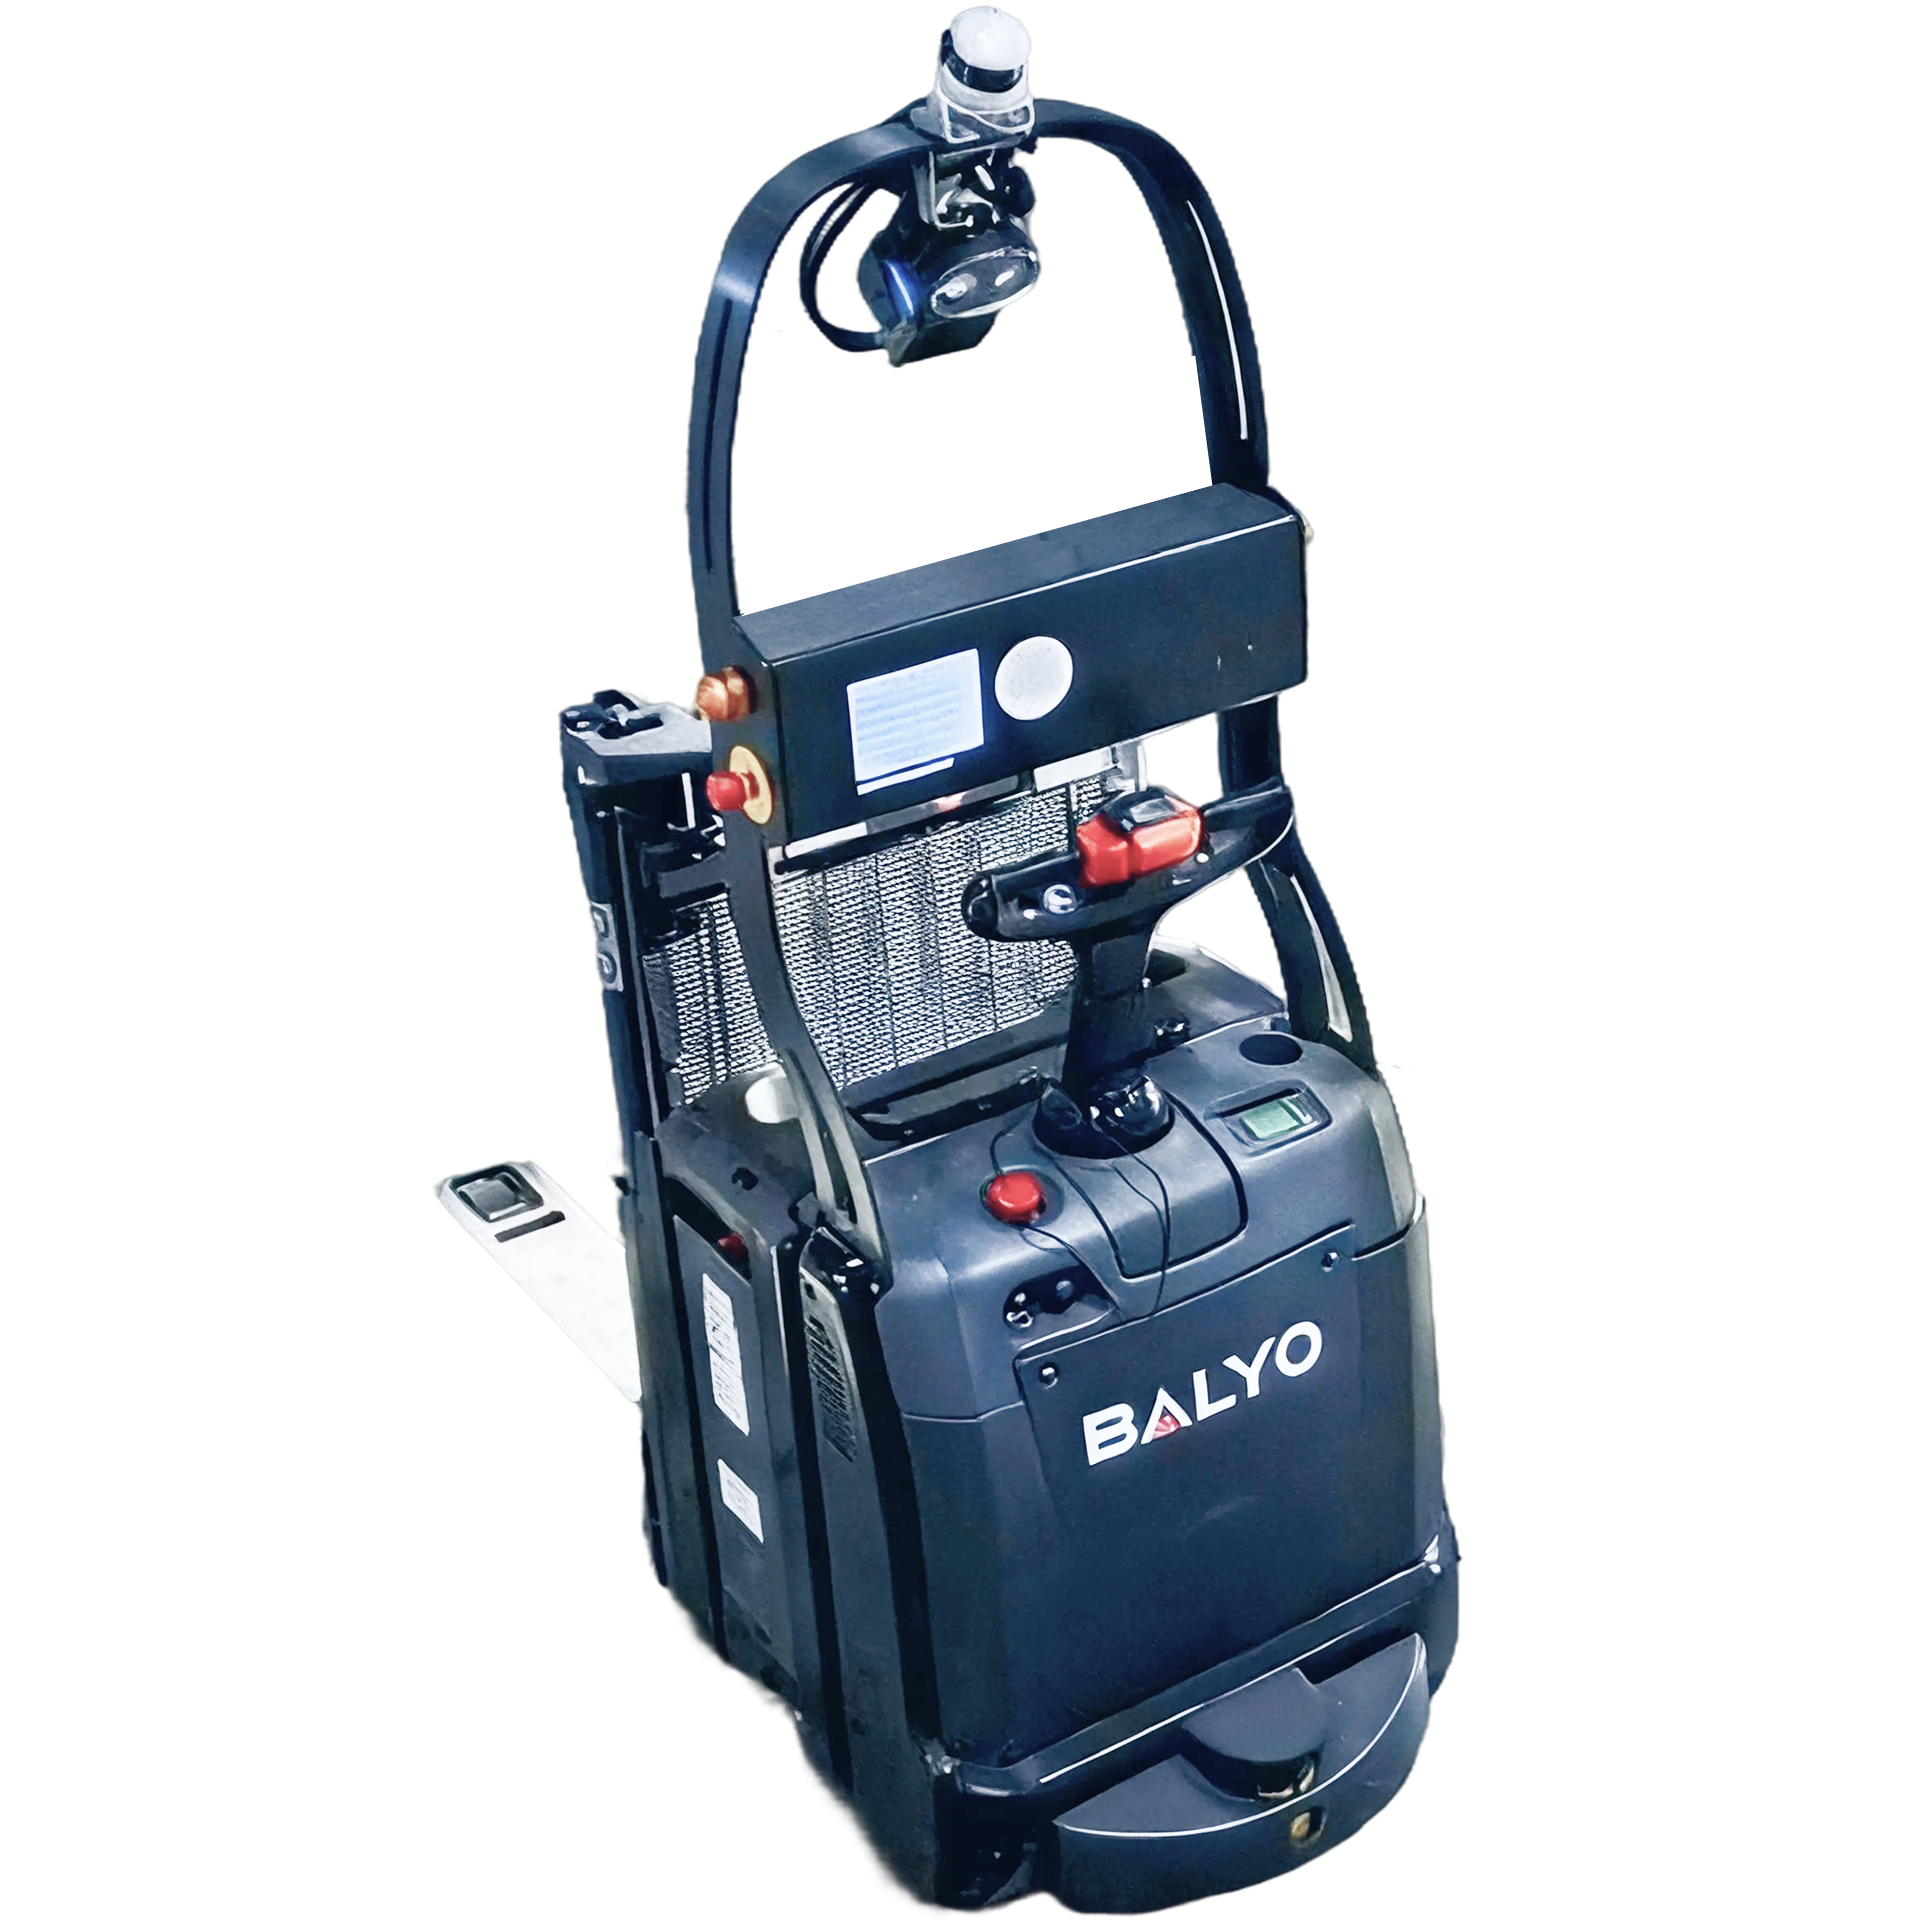
Balyo : développement d’une station de recharge pour véhicules à guidage automatique
Balyo souhaitait développer une station de recharge automatique pour son premier véhicule à guidage automatique (Automated Guided Vehicle – AGV) destiné à l’automatisation des entrepôts. Kickmaker a accompagné Balyo du développement au processus complet d’industrialisation en Chine.
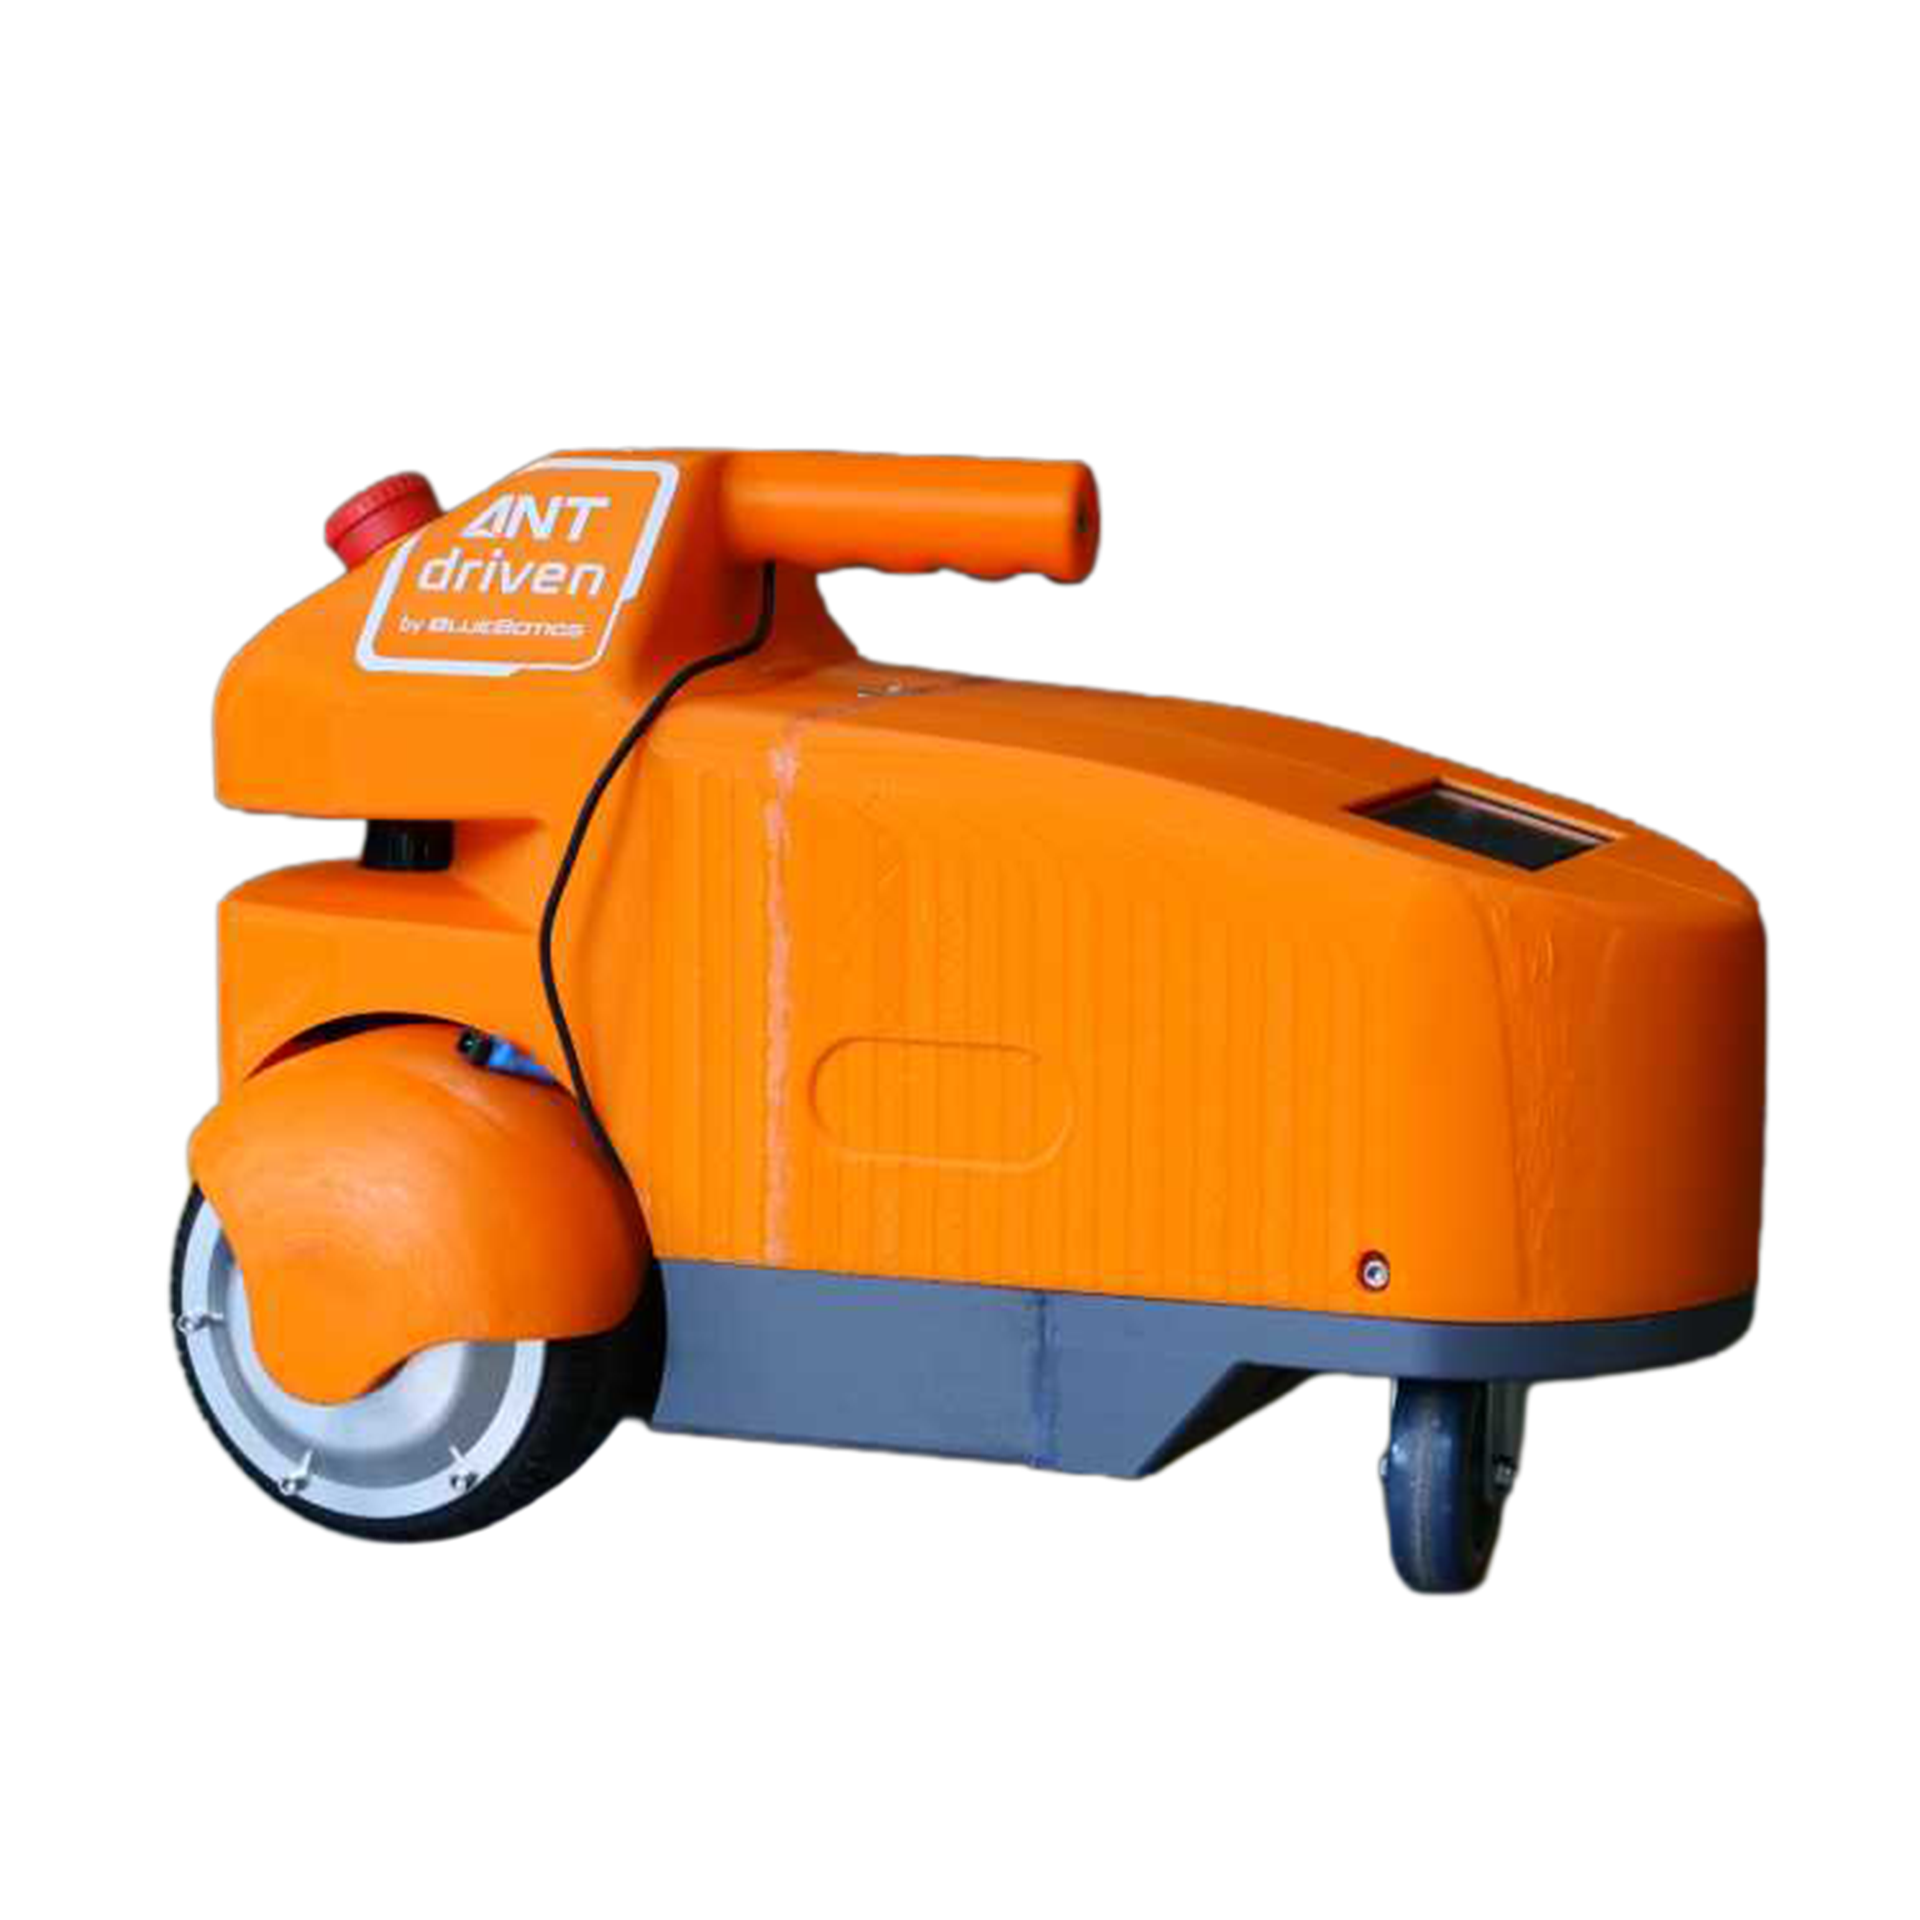
Bouygues construction : conception d’un robot d’inspection de chantier
Bouygues Construction souhaitait explorer l’automatisation des inspections de site grâce à la robotique. Les équipes de Kickmaker sont intervenues en support sur la conception du robot.
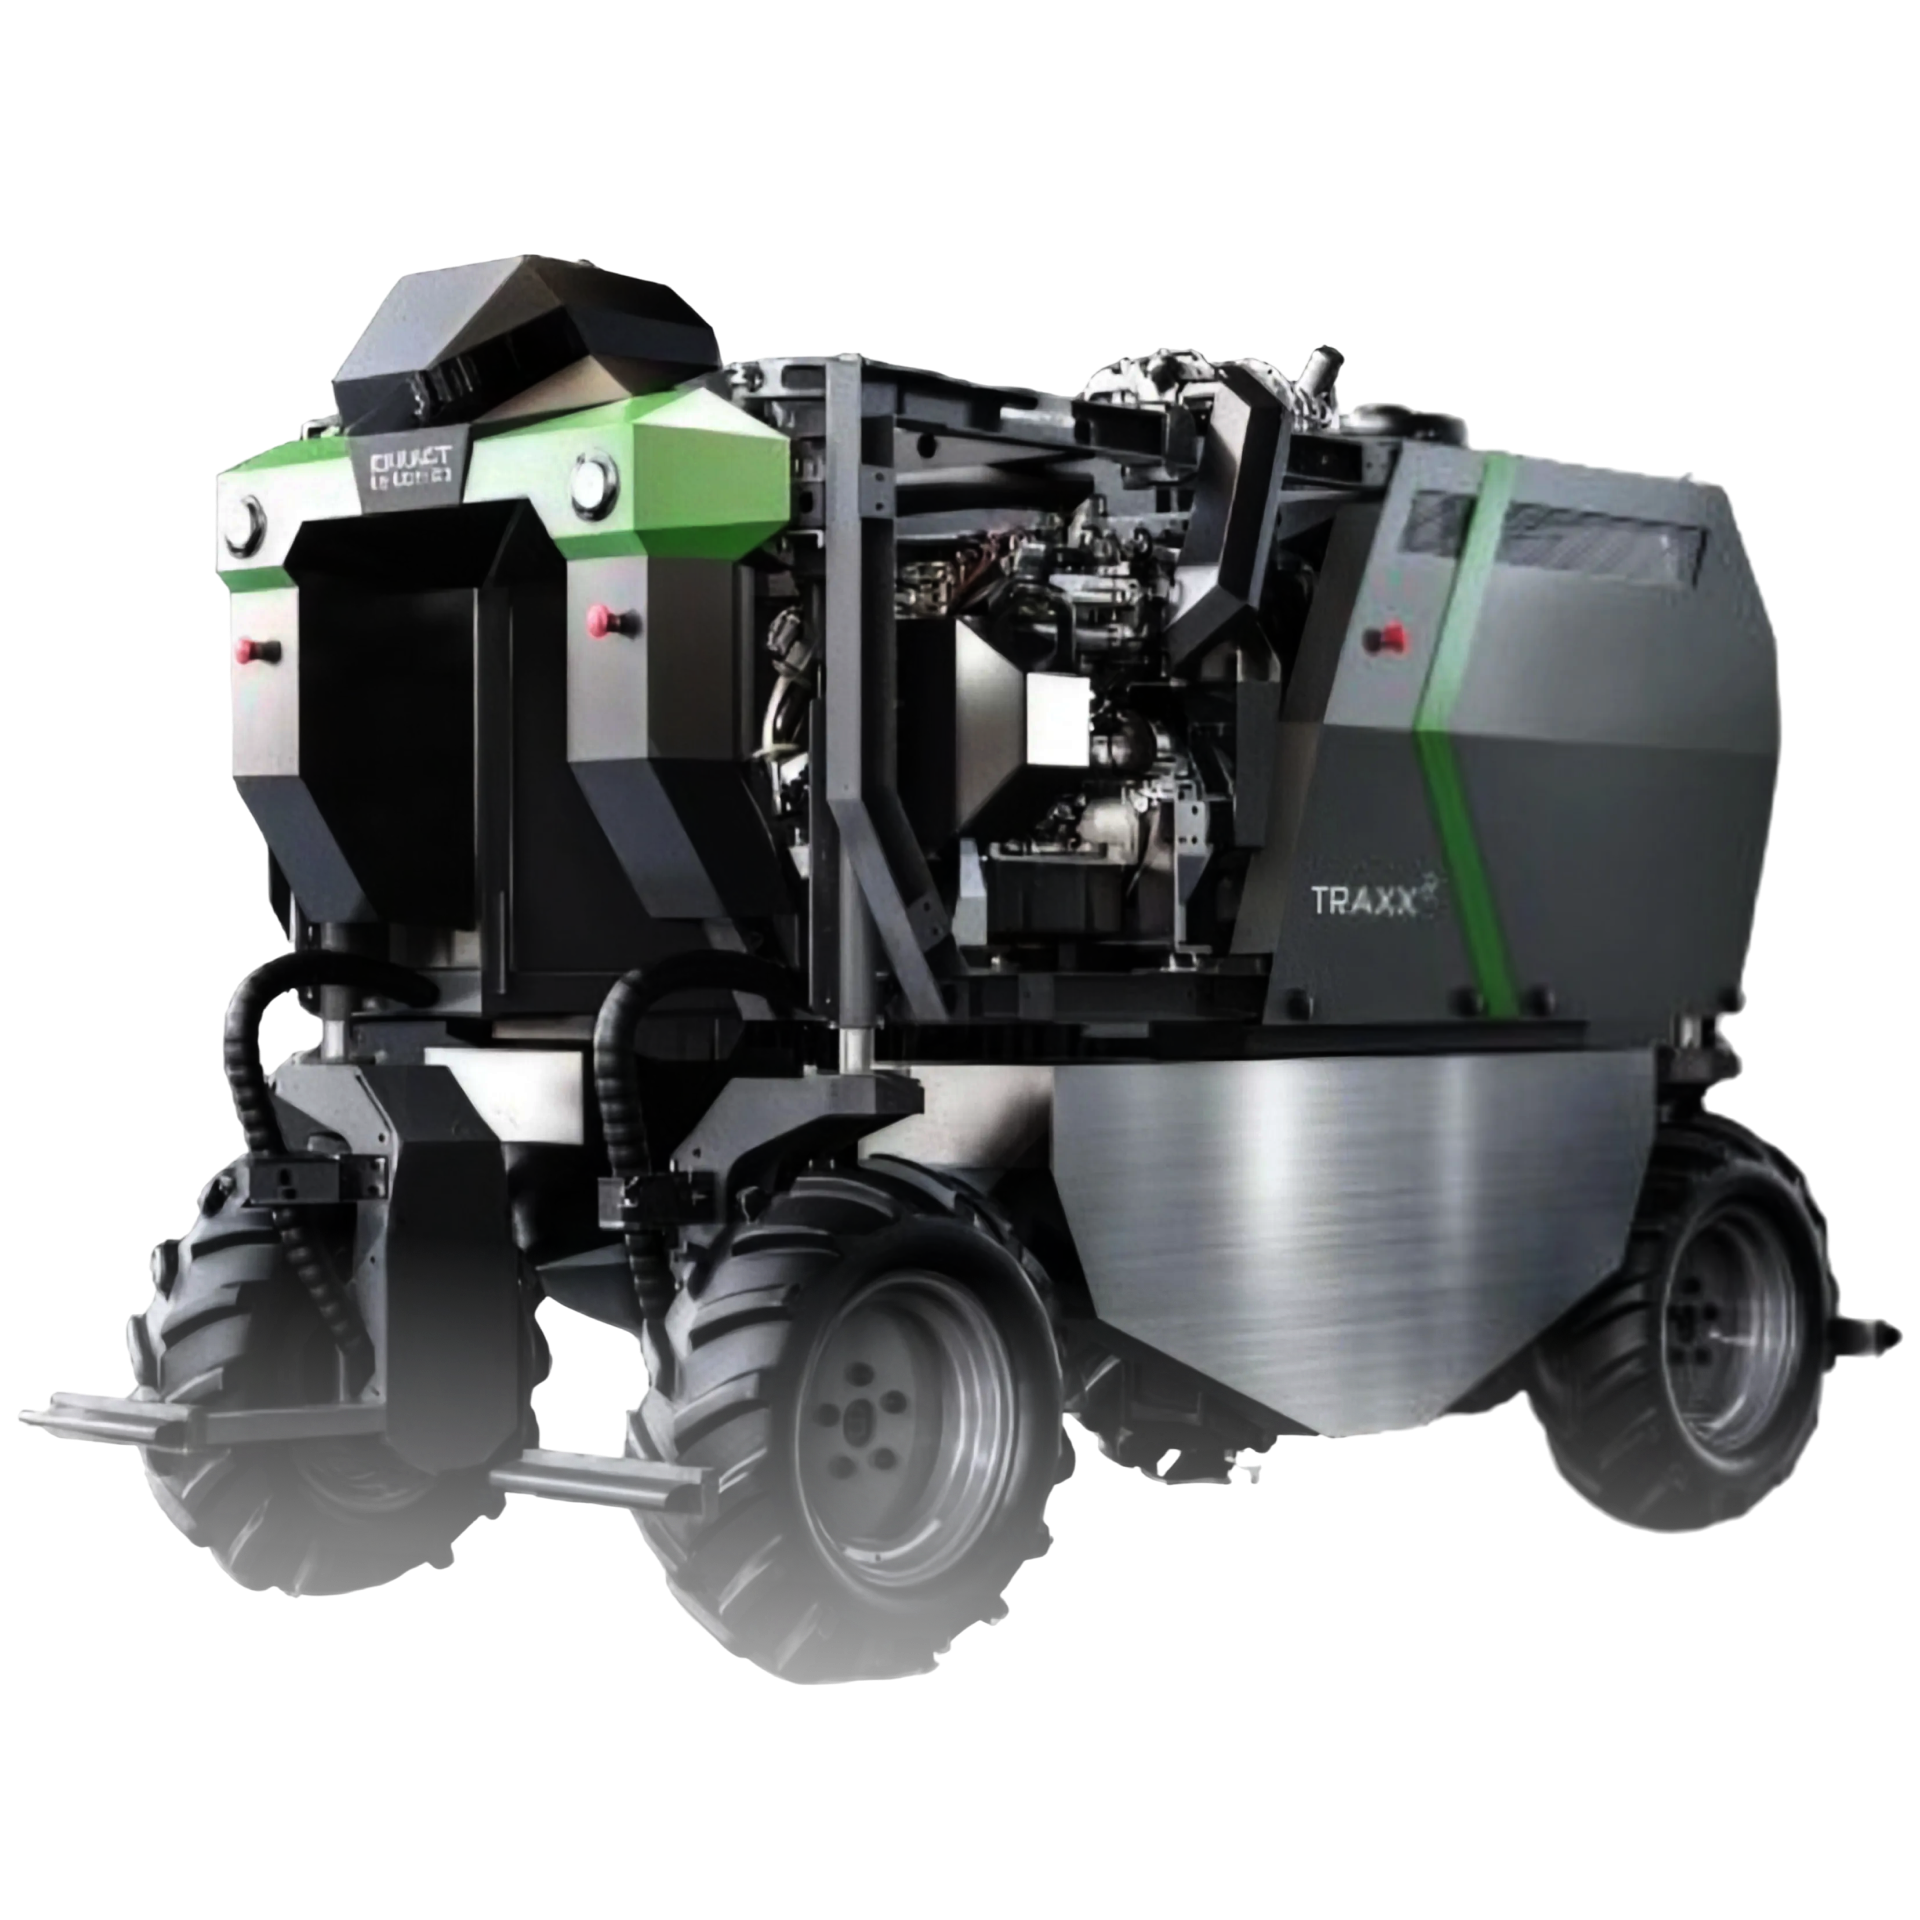
Exxact Robotics : un tracteur enjambeur autonome
Exxact Robotics développe des solutions de pointe pour l’agriculture de précision, en combinant technologies de perception, intelligence artificielle et systèmes robotiques.
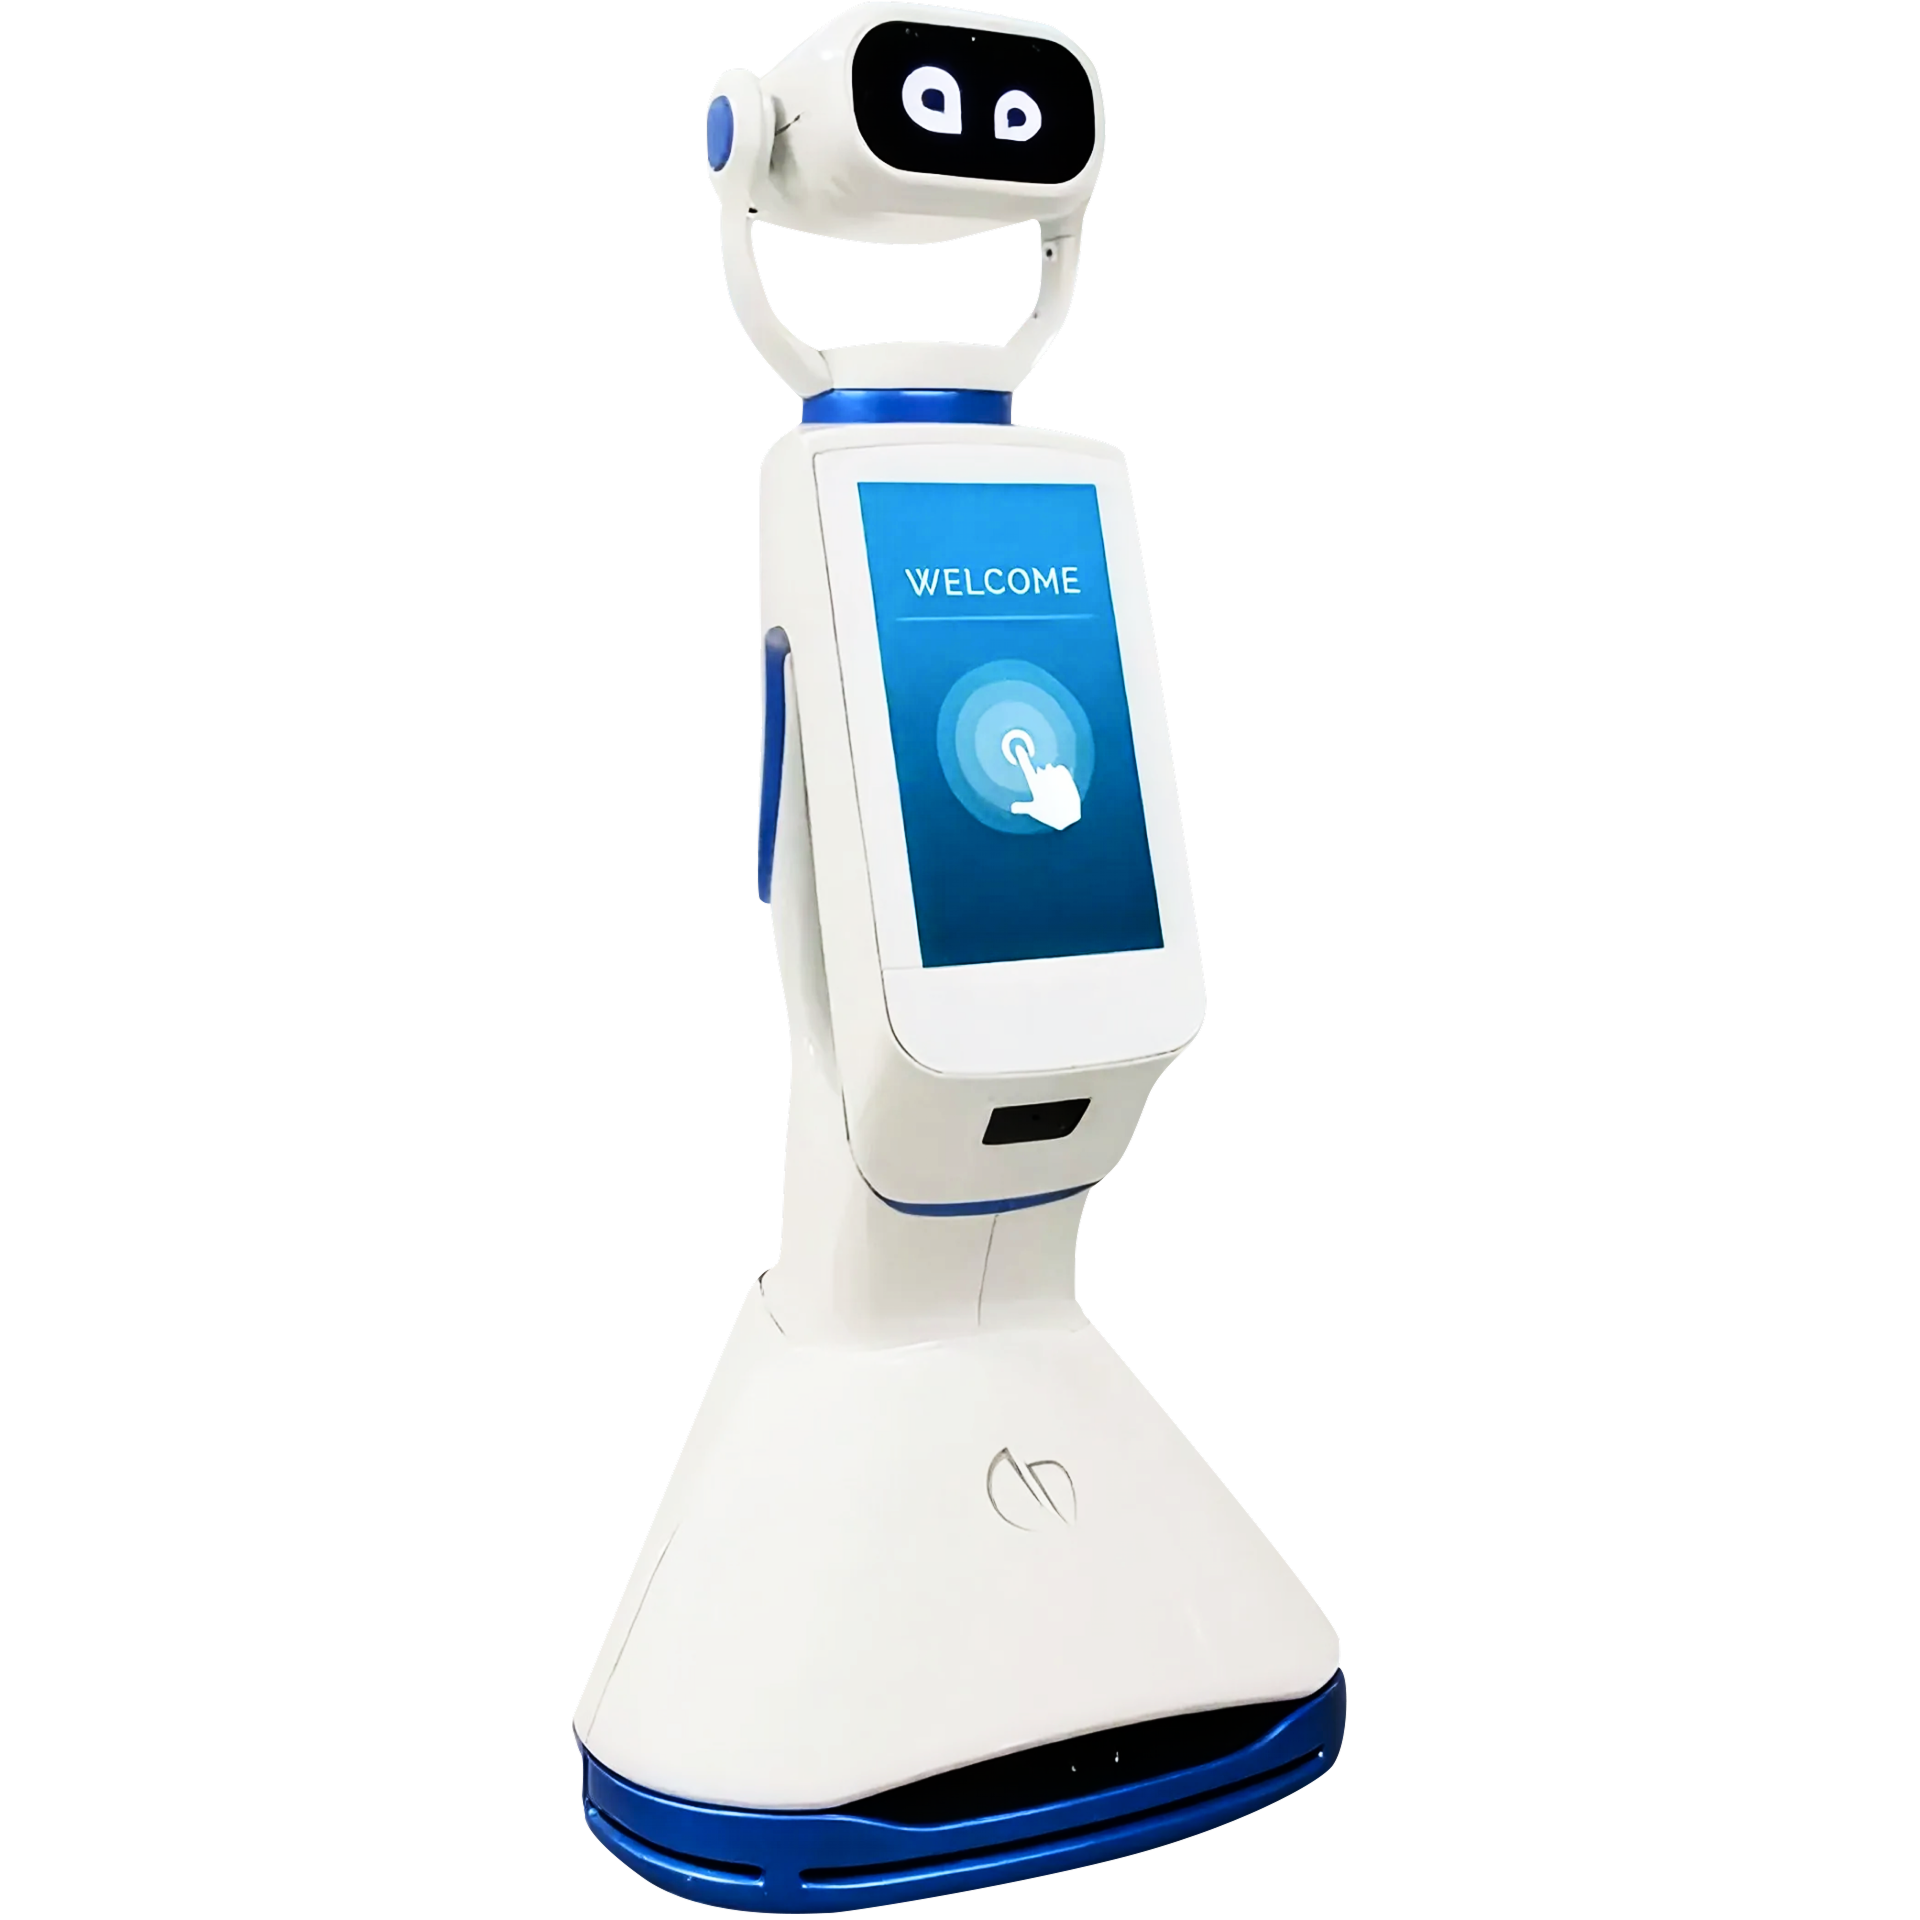
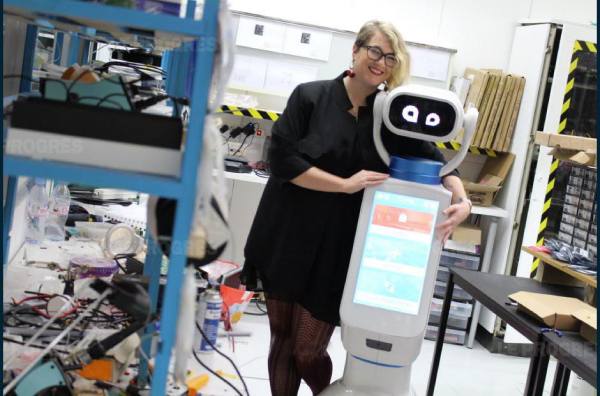
Hease Robotics : optimisation et industrialisation de robots interactifs
Hease Robotics conçoit des robots interactifs destinés à améliorer l’accueil et l’expérience des visiteurs dans des environnements comme les centres commerciaux, les hôtels et les salons professionnels.
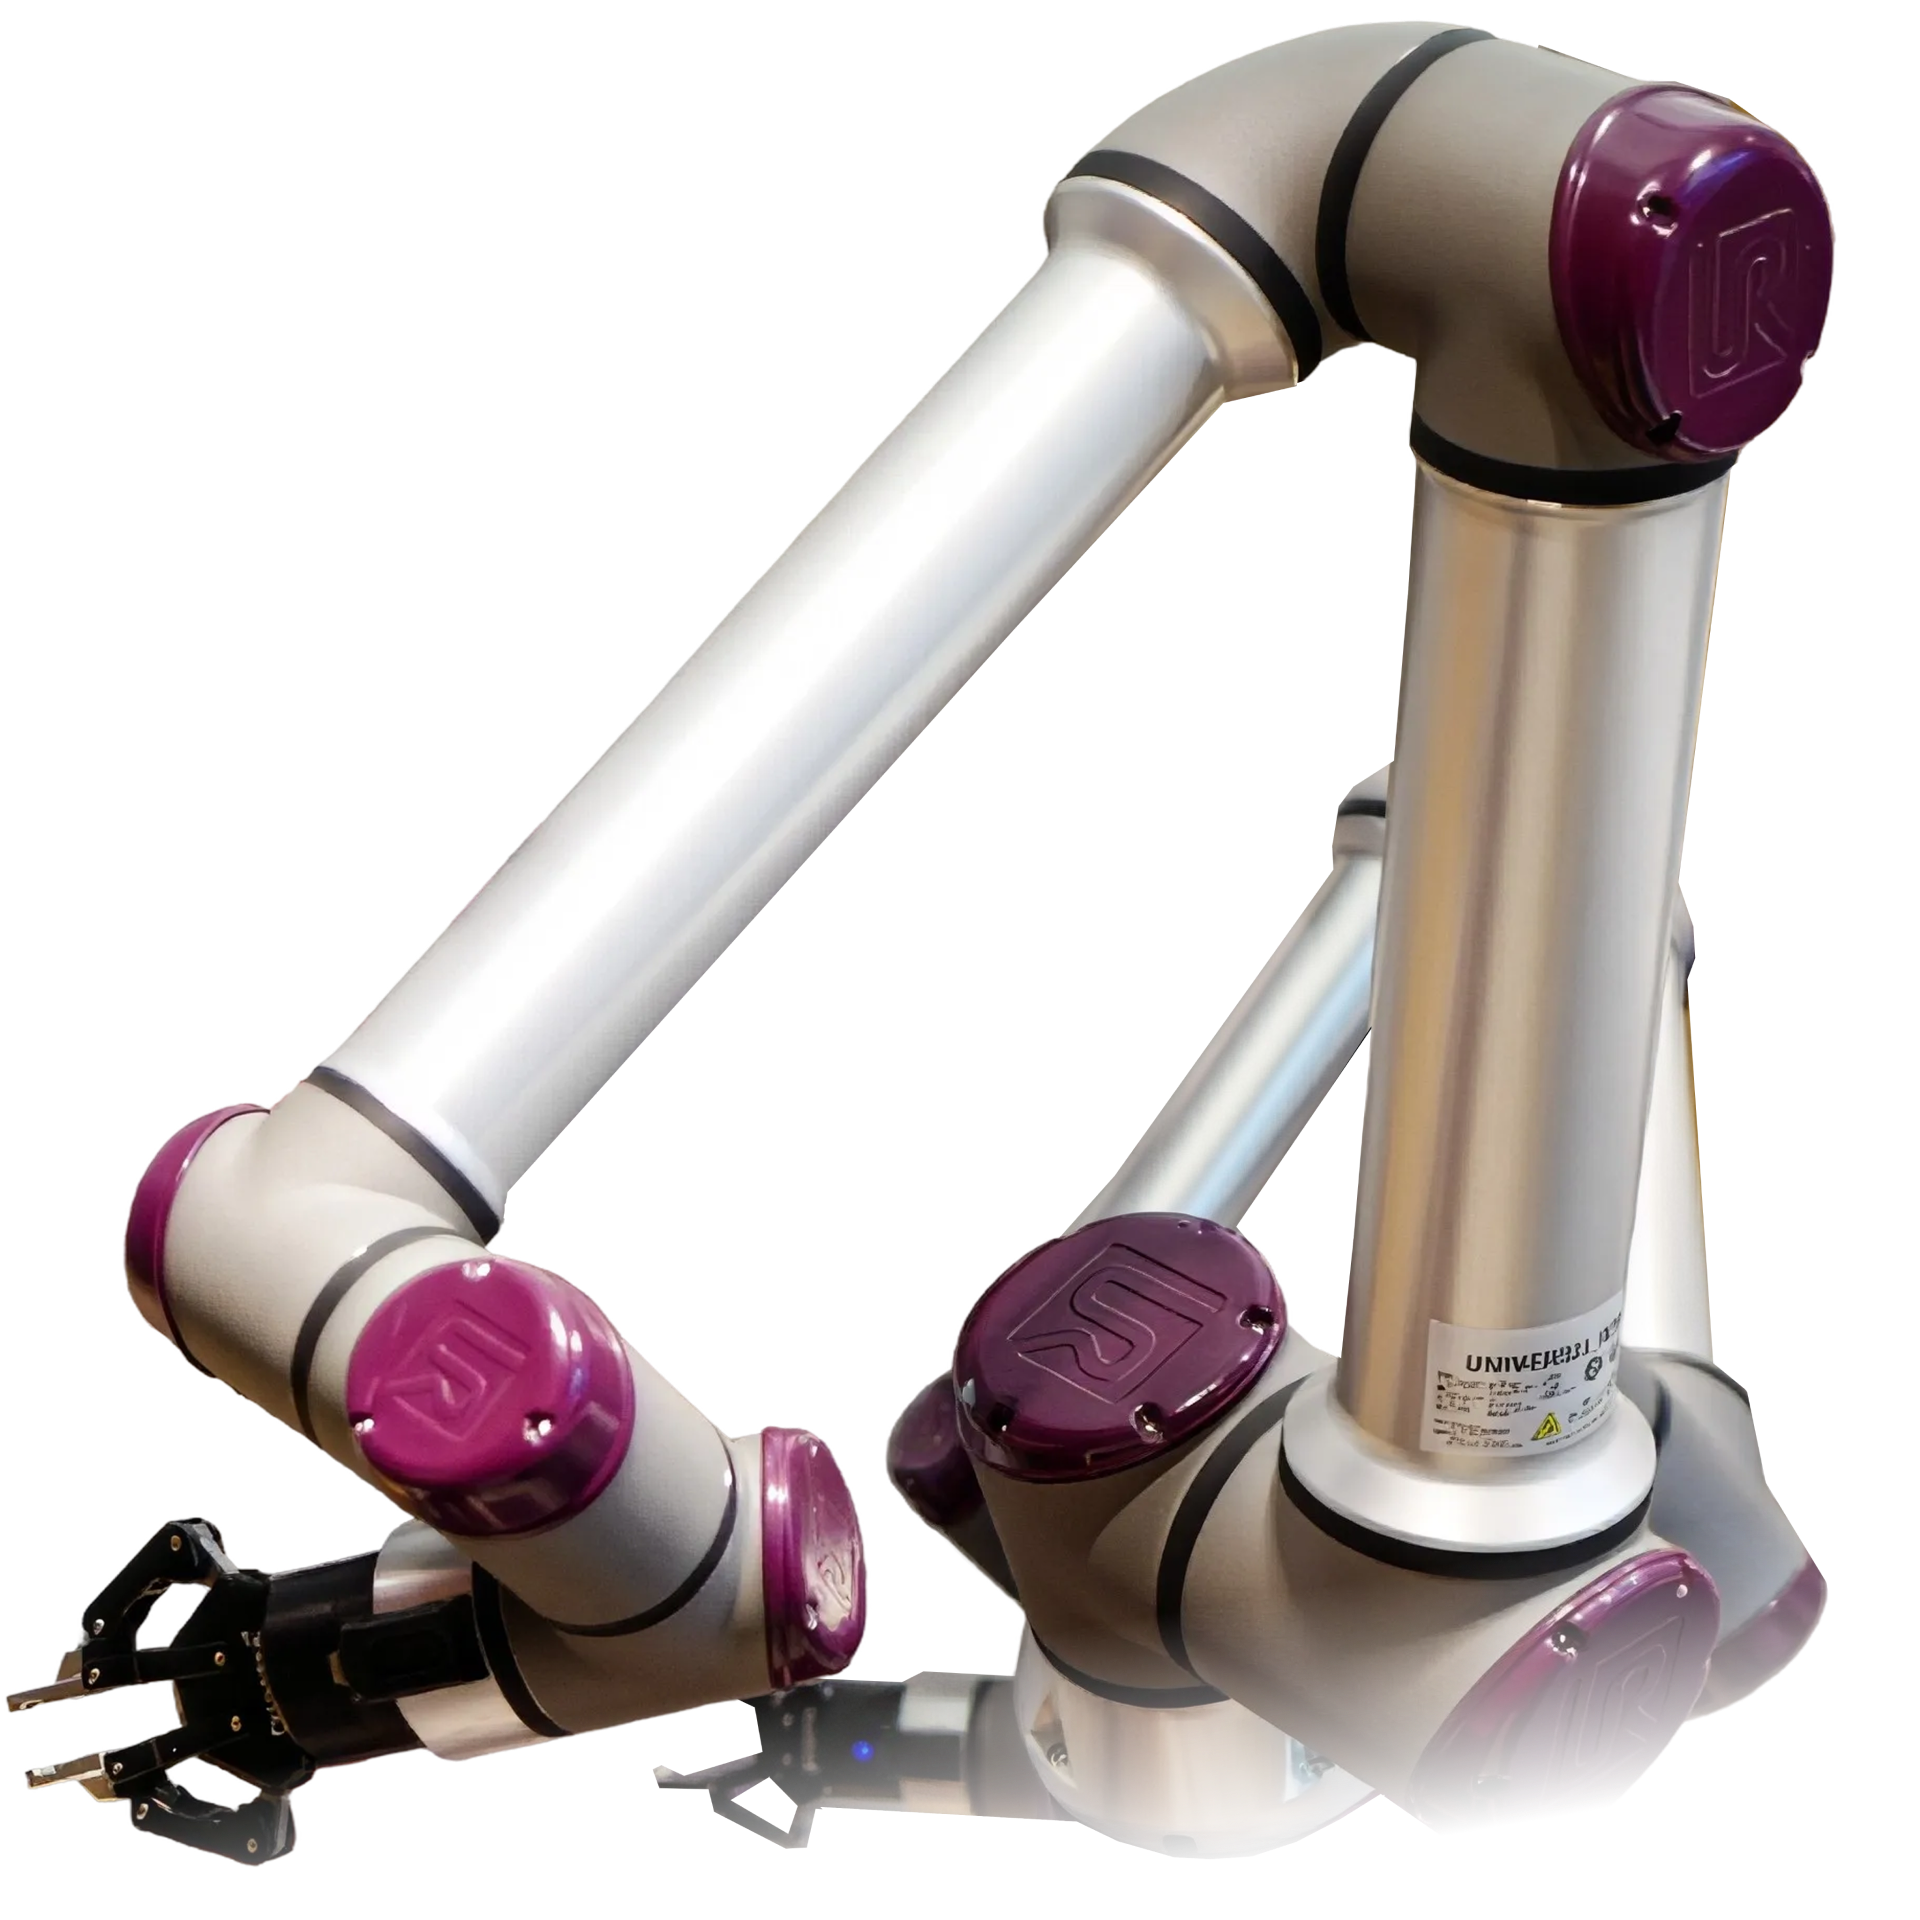
Pazzi : Industrialiser la première pizzeria 100 % autonome au monde
Pazzi a imaginé et construit la première pizzeria entièrement autonome au monde. Ce restaurant sans personnel en cuisine est piloté par des robots connectés au cloud, capables de produire des pizzas de A à Z sans intervention humaine.
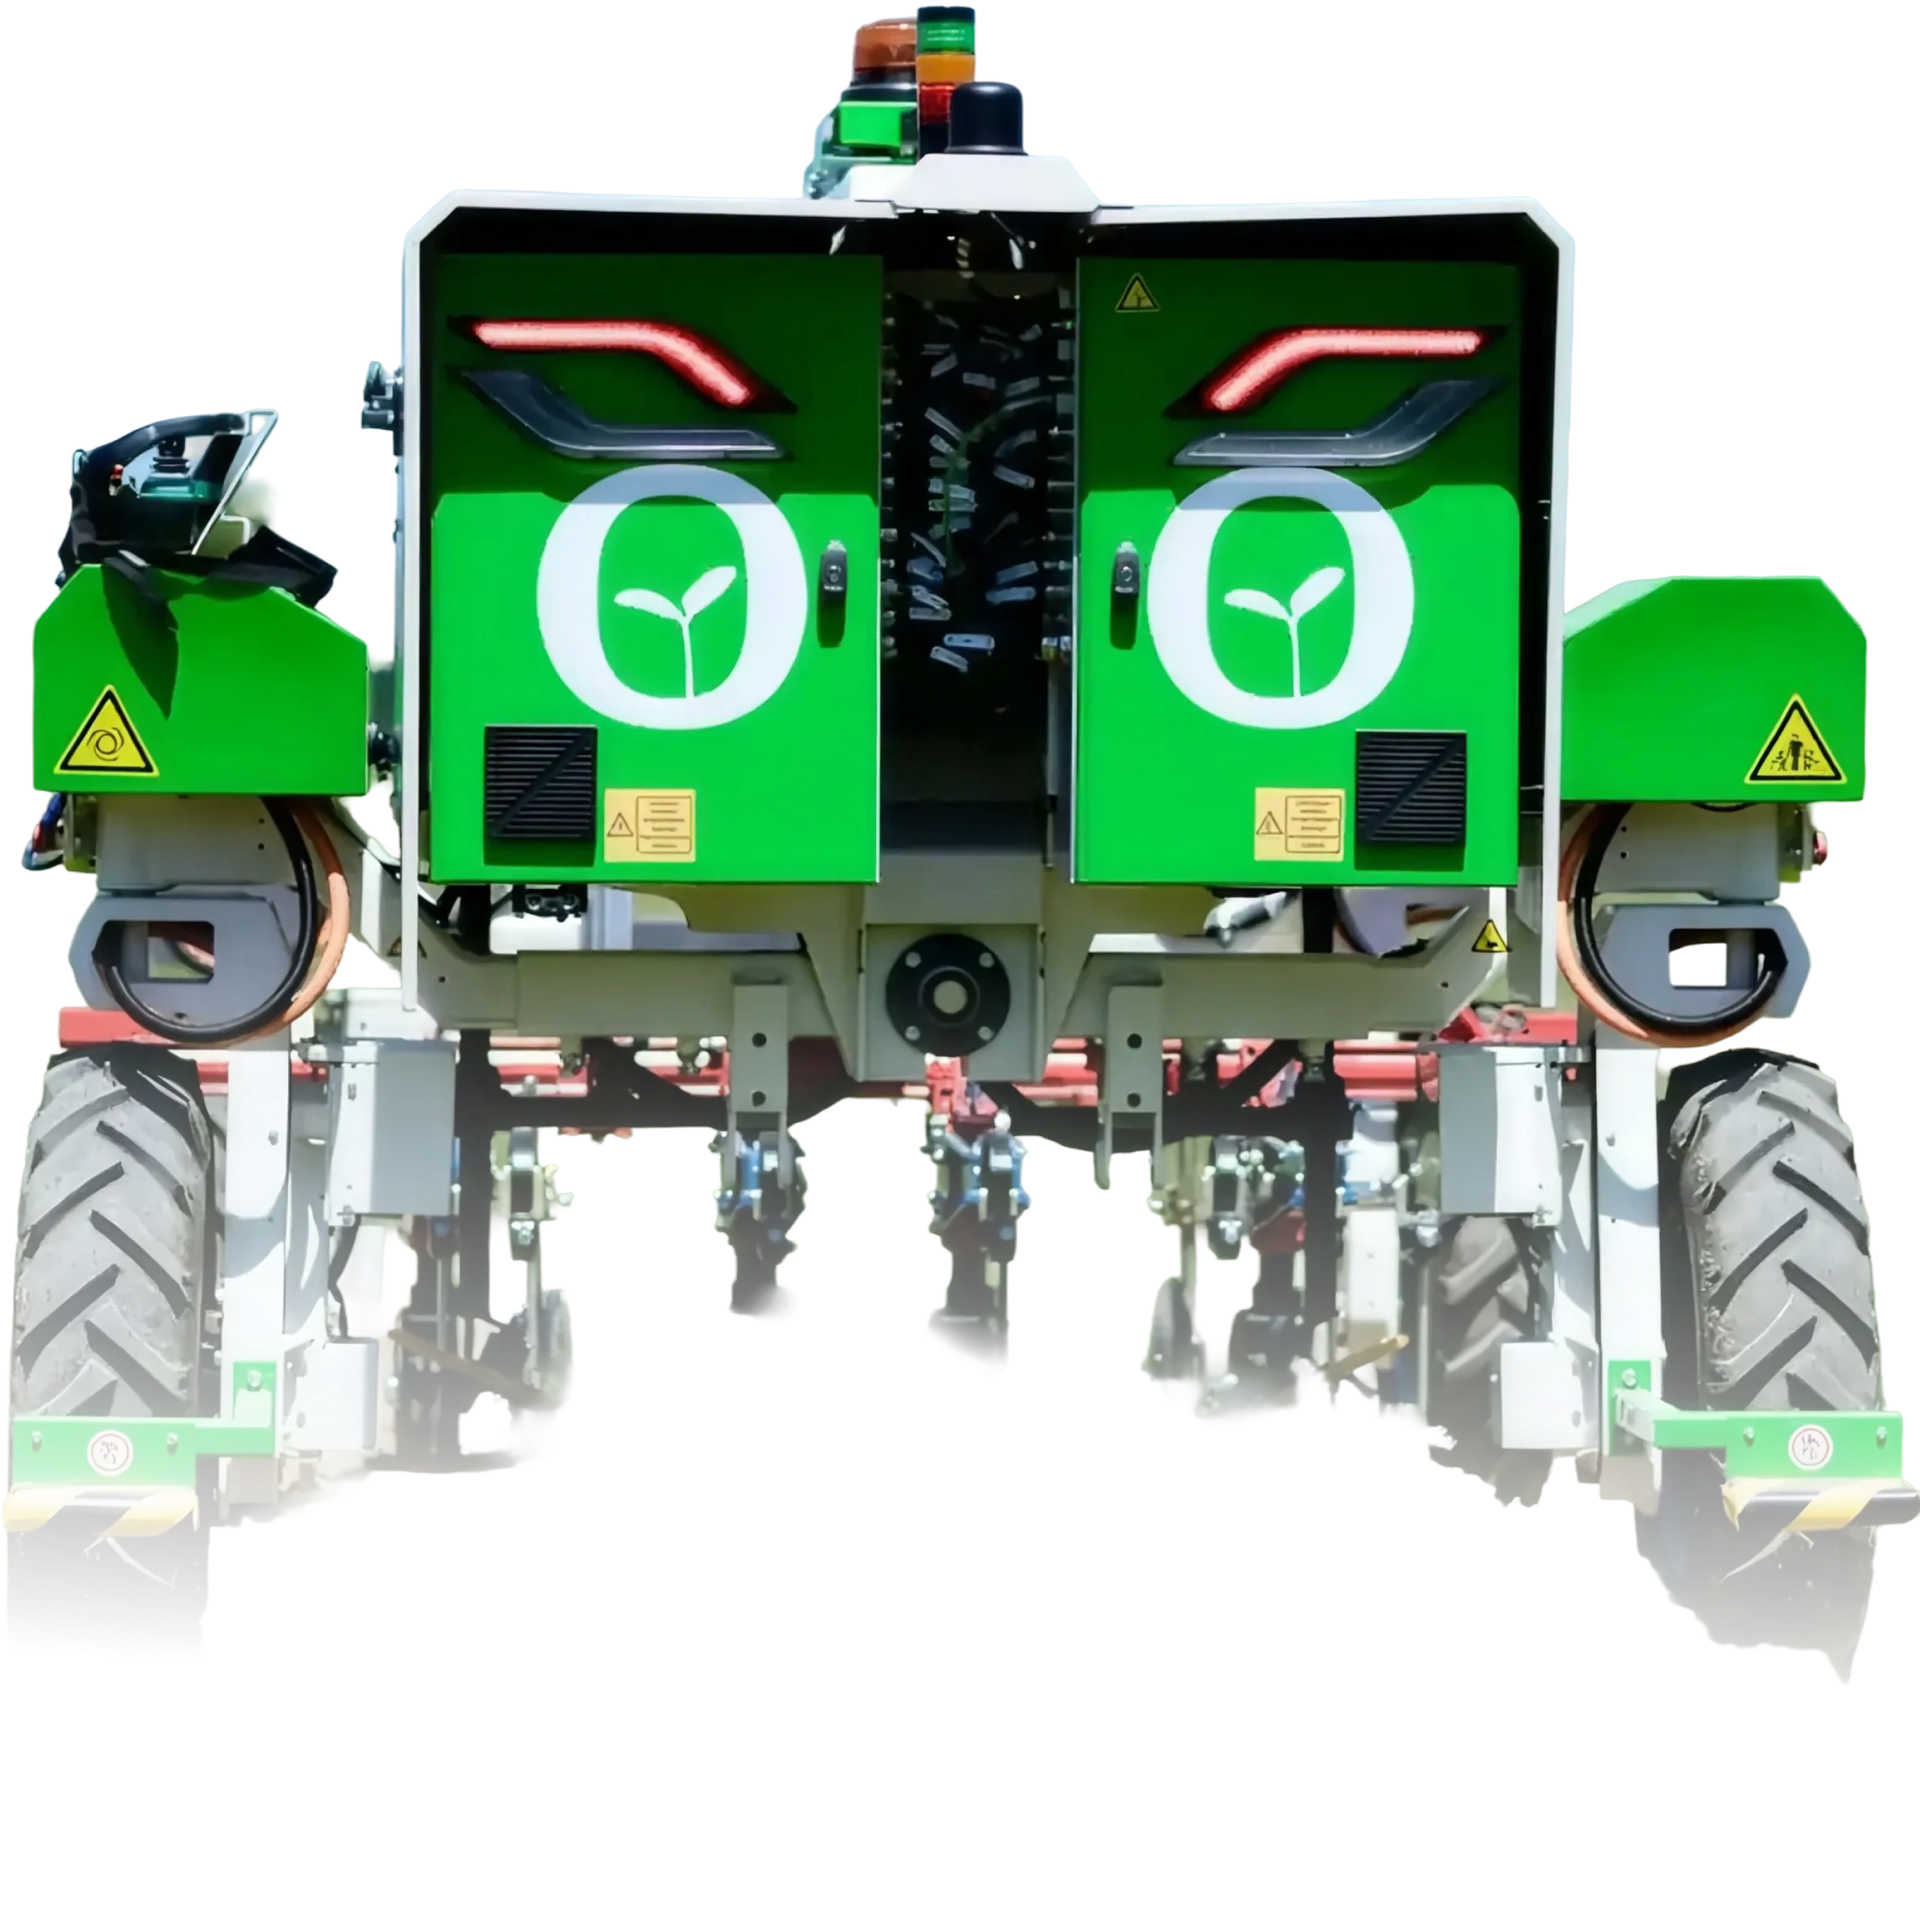
Naïo Technologies : des robots agricoles
Naïo Technologies conçoit des robots autonomes pour l’agriculture de précision et souhaitait renforcer leur fiabilité.
Sécurité des machines et conformité européenne
La sécurité des machines se prépare avec l’analyse des risques, les conditions d’usage et les interfaces entre l’opérateur et le robot. Arrêt, surveillance, modes dégradés et reprise doivent être définis avant les essais finaux. La cobotique ne supprime pas cette démarche : la proximité humaine exige des limites et des validations adaptées.
Kickmaker intègre les exigences confirmées à l’architecture et aux preuves d’ingénierie. Les normes applicables, le marquage CE et les responsabilités de conformité dépendent du produit et de son intégration finale. Un fabricant de robots, un intégrateur de cellule et un organisme d’évaluation n’ont pas le même rôle.
FAQ Vos questions sur l’industrialisation robotique
Comment gérer la redondance cinématique ?
Nous étudions espace de travail, conditionnement du jacobien et proximité des singularités dès l’architecture. Les résultats orientent limites articulaires, transmissions et trajectoires, puis sont confrontés au matériel.
Comment passer d’un prototype ROS 2 à la série ?
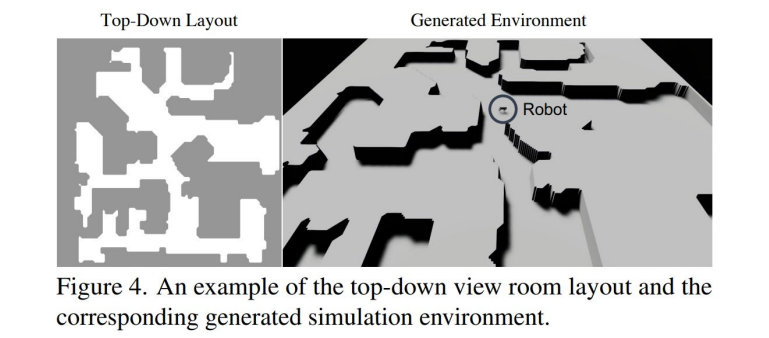
Nous établissons d’abord les budgets de latence et de gigue. Le partage entre planification et commande temps réel découle des mesures, avant une nouvelle validation de l’architecture cible.
Quand intégrer les exigences de sécurité et de qualité ?
Dès que la mission et l’usage prévu sont définis. Les risques, exigences, essais et contrôles de production doivent rester reliés, tandis que l’approbation réglementaire suit son parcours propre.
Parlons de votre projet d’industrialisation
Parlez-nous de votre produit, de son stade de développement et de vos enjeux. Nous échangerons sur vos priorités et identifierons comment notre équipe peut vous aider à franchir la prochaine étape.
"*" indicates required fields