Ingénierie Physical AI, vision par ordinateur et Edge AI
L’ingénierie Physical AI transforme une intelligence numérique en comportement physique. Un robot doit interpréter son environnement avant de se déplacer. Un système d’inspection doit distinguer un défaut d’une variation d’éclairage. Un dispositif autonome doit réagir dans les limites de ses capteurs, de sa puissance de calcul et de son alimentation.
C’est à cette interface que Kickmaker intervient. Nous concevons le système physique autour du modèle d’IA : matériel de vision par ordinateur, perception multimodale, calcul Edge AI, électronique, logiciel embarqué et intégration mécanique. Nous relions la perception à une décision produit, puis nous éprouvons cette décision dans des conditions d’usage représentatives.
L’objectif dépasse la démonstration fonctionnelle. Il s’agit de construire une architecture que l’on peut évaluer, améliorer et préparer à une fabrication répétable.
Ce que la Physical AI change pour les équipes matérielles
La Physical AI, parfois appelée IA incarnée en robotique, relie perception, décision et action dans le monde réel. Une caméra observe une scène. Un modèle l’interprète. Le produit se déplace, alerte un opérateur, écarte une pièce ou adapte son comportement. C’est un système en boucle fermée : chaque action physique peut modifier ce que les capteurs observeront ensuite.
Le modèle n’est qu’un maillon de cette boucle. L’acquisition d’image prend du temps. Des capteurs peuvent diverger ou perdre leur calibration. La charge de calcul peut élever la température du dispositif. Une sortie incertaine exige une réponse définie avant d’atteindre un actionneur ou une ligne de production.
Kickmaker traduit ces dépendances en exigences système. Nous examinons tout le chemin, du signal capteur à l’action physique : temps de réponse, niveau de confiance, modes dégradés et situations imposant l’arrêt ou une intervention humaine. Pour une équipe hardware, la vraie question n’est plus seulement « L’IA fonctionne-t-elle ? », mais « Le système intégré se comporte-t-il comme prévu dans son environnement d’usage ? »
Nos compétences en ingénierie Physical AI

Vision par ordinateur et systèmes de vision embarquée
Un modèle de vision par ordinateur ne peut interpréter que ce que le produit capte. Position de la caméra, optique, champ de vision, exposition et éclairage déterminent la visibilité d’un objet ou d’un défaut. Le traitement du signal image et la calibration influencent ensuite la constance de cette observation d’un dispositif ou d’une condition d’usage à l’autre.
Nos ingénieurs conçoivent la chaîne de vision embarquée en fonction de la tâche. Nous définissons l’intégration des caméras, les exigences d’acquisition et de synchronisation, puis évaluons la qualité des images dans des scènes représentatives. Un système de vision industrielle peut devoir révéler un petit défaut à la cadence de la ligne. Un robot mobile doit conserver une image exploitable tandis que son point de vue, la lumière et son environnement changent.
Lorsque l’application requiert une compréhension spatiale, nous évaluons aussi l’apport de la mesure de profondeur ou de la vision stéréoscopique à la perception 3D. Il ne s’agit pas d’ajouter un capteur par principe, mais de recueillir l’information nécessaire à la décision suivante.
Nous définissons précisément l’interface de cette décision. Un objet détecté doit être associé à une position, un horodatage, un repère spatial et un niveau de confiance. Le système aval doit également savoir comment réagir si l’image est incomplète ou si le résultat reste incertain.
Matériel Edge AI et inférence embarquée
L’Edge AI exécute l’inférence sur le dispositif ou à proximité. Dans un produit de Physical AI, l’inférence embarquée peut soutenir une décision sans attendre un service distant. Sa valeur dépend toutefois du temps de réponse complet, et non du seul temps d’exécution du modèle.
Kickmaker évalue le matériel Edge AI en fonction du modèle fourni et des contraintes produit. Le système sur puce (SoC), l’unité de traitement neuronal (NPU), la bande passante mémoire et les interfaces capteurs doivent absorber le flux d’images requis. Nous mesurons la latence d’inférence avec l’acquisition, le prétraitement et la transmission des résultats. Nous considérons aussi le démarrage, la consommation et le comportement thermique dans le boîtier prévu.
C’est une co-conception matériel-logiciel : les entrées et les besoins de calcul du modèle orientent les choix électroniques et mécaniques, tandis que la plateforme cible fixe les limites de son déploiement. Si une adaptation est nécessaire, nous étudions des options de compression FP16 ou INT8. Nous mesurons leur effet sur le dispositif et sur le résultat de la tâche. Un modèle plus rapide n’apporte rien s’il manque l’événement que le produit doit détecter.
Intégration et fusion des capteurs
L’interaction physique exige souvent davantage que la vision. Un capteur de profondeur renseigne la distance et la géométrie. Une centrale inertielle aide à interpréter le mouvement. Un capteur tactile peut confirmer un contact lors d’une préhension. La perception multimodale réunit des observations qui répondent à différentes facettes d’une même question physique.
Nos équipes définissent le rôle de chaque capteur avant son intégration. Nous traitons le montage, la calibration, les repères spatiaux et la synchronisation temporelle pour que les signaux décrivent bien le même événement. La fusion de capteurs est ensuite jugée à l’aune d’une décision produit : réduit-elle réellement l’incertitude, ou ajoute-t-elle surtout des coûts et de la complexité ?
Lors d’une préhension robotique, par exemple, la vision peut guider l’approche tandis que le retour tactile confirme le contact. L’enjeu est de transmettre ces signaux aux fonctions de décision et de commande au bon moment. Kickmaker conçoit les interfaces physiques et électroniques qui rendent ce comportement observable et vérifiable.
Données Physical AI : données synthétiques et validation terrain
Un système peut être convaincant en démonstration puis rencontrer des difficultés sur le terrain. Reflets, occultations, objets inconnus, composants usés ou dérive des capteurs créent un décalage de domaine : les conditions réelles ne ressemblent plus à celles utilisées pour évaluer le modèle. Les scènes rares ou inattendues comptent particulièrement lorsqu’une mauvaise décision a une conséquence physique.
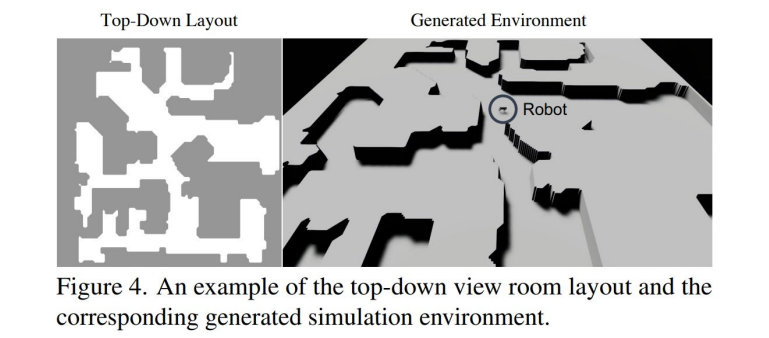
Les données synthétiques et un jumeau numérique peuvent aider l’équipe responsable du modèle à explorer des situations difficiles à reproduire. Ils ne remplacent pas les mesures sur le produit intégré. L’écart entre simulation et réalité, ou sim-to-real gap, doit être examiné avec les vrais capteurs, l’optique, la mécanique et le matériel de calcul prévus.
Kickmaker prépare cette collecte de preuves. Nous définissons les données que le dispositif doit enregistrer, la traçabilité des configurations et de la calibration, ainsi que les cas limites à éprouver physiquement. Nous comparons le comportement attendu au comportement observé et transmettons les résultats au client et à son équipe IA. Ces retours peuvent guider une évolution du matériel, du domaine d’usage ou du modèle, sans confondre validation produit et entraînement du modèle.
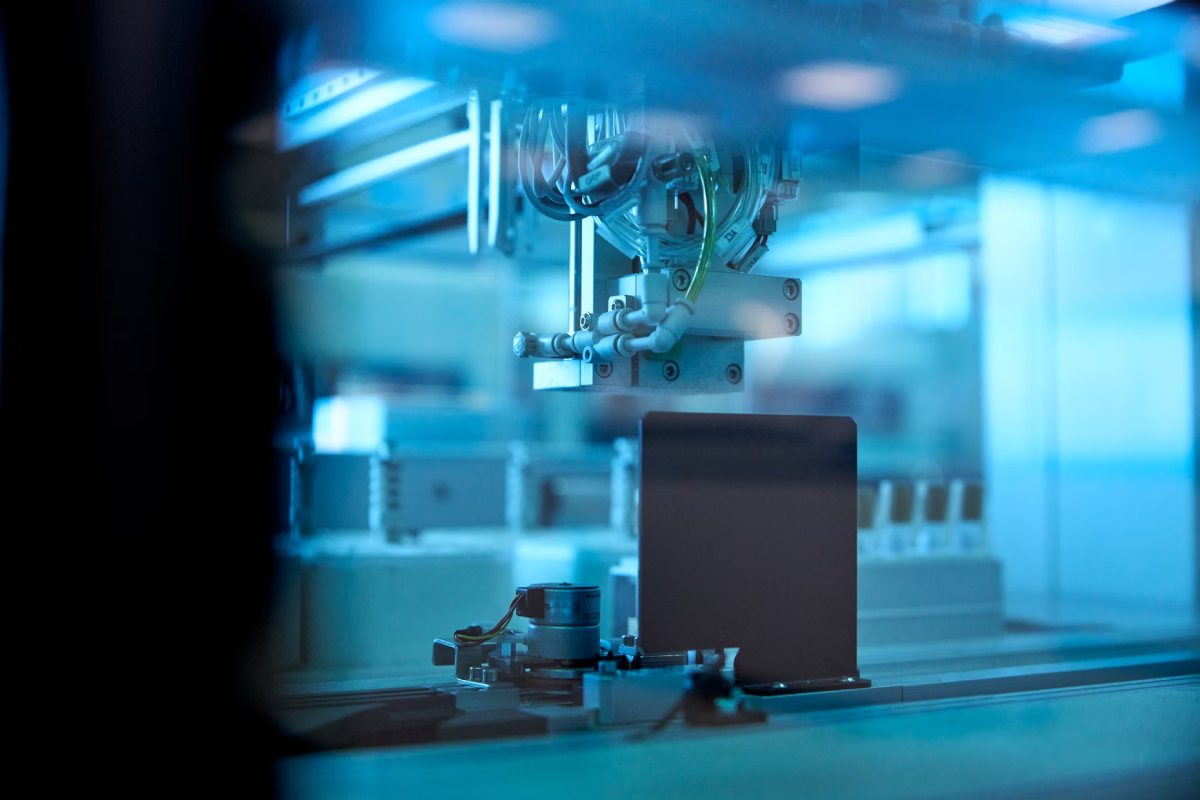
Concevoir pour l’IA : les décisions matérielles commencent avec le modèle
La charge de travail d’un modèle d’IA influence le produit avant même le gel du routage électronique ou du boîtier. La résolution d’entrée conditionne le choix de la caméra et le débit de données. La fréquence d’inférence pèse sur le calcul, la mémoire et l’alimentation. La chaleur du processeur influe sur l’intégration mécanique. La position d’un capteur peut déterminer si la scène recherchée est visible.
Kickmaker transforme ces besoins en architecture de système Physical AI. Nous évaluons les compromis entre qualité de perception, temps de réponse, énergie, nomenclature et fabricabilité. Nous prévoyons également l’accès nécessaire à la calibration et les essais permettant de contrôler chaque unité fabriquée.
L’émergence des modèles vision-langage-action (VLA) rend cette frontière système encore plus importante. Un modèle peut interpréter des images et des instructions pour proposer une action. Le produit doit néanmoins disposer d’interfaces définies avec ses fonctions de mouvement ou de commande. Temps de réponse, sorties observables, limites d’usage et responsabilités de sécurité ne peuvent rester implicites.
Notre rôle est de concevoir et de tester ces interfaces autour du modèle fourni par le client ou son partenaire IA. Des frontières claires permettent aussi d’évaluer un futur changement de modèle sans repenser l’ensemble du produit.
Découvrez les ingénieurs qui transforment vos idées en produits

La Poste : Optimiser les opérations manuelles de tri et flashage colis
La Poste a développé une application mobile basée sur l’IA, capable de lire les adresses et de scanner les colis par analyse d’images afin d’accélérer et fiabiliser les opérations de tri et de distribution.
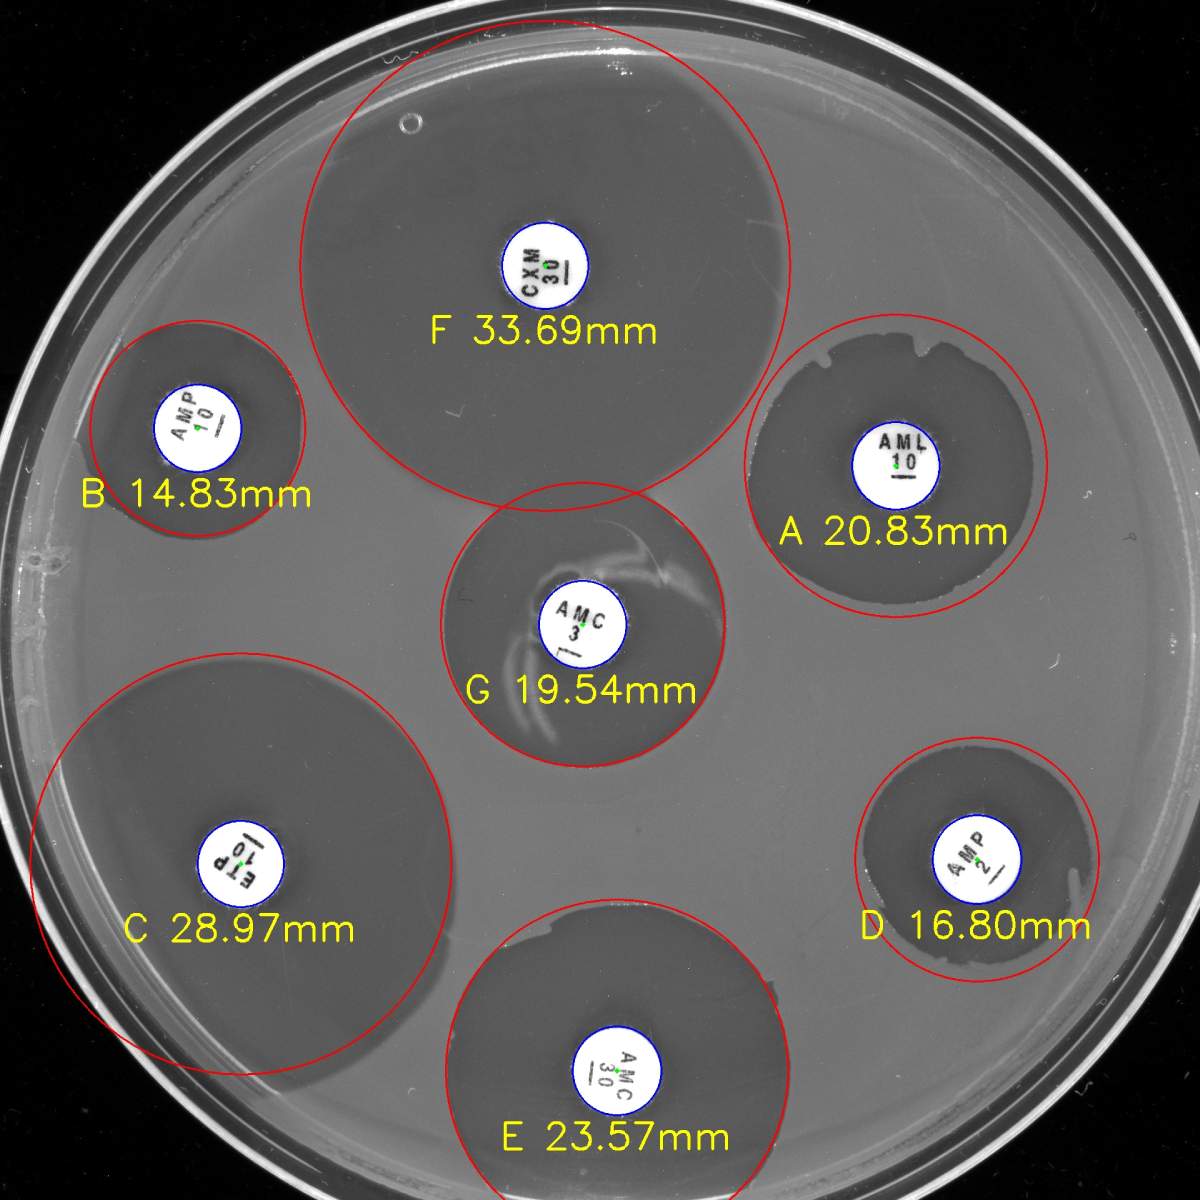
Prototype d’un dispositif de laboratoire d’évaluation de la résistance antibiotique
Molsid développe MICAST, un dispositif de diagnostic médical de nouvelle génération permettant la détection par fluorescence de la résistance aux antibiotiques, offrant ainsi un antibiogramme rapide pour une adaptation précoce des traitements antibiotiques.
-
Les applications de la Physical AI
-
Robots humanoïdes et systèmes autonomes
Robots humanoïdes, robots mobiles autonomes et autres machines intelligentes évoluent dans des espaces changeants. Leur perception robotique doit rester utile lorsque la machine se déplace, rencontre des personnes ou fait face à une scène inconnue.
Kickmaker concevoit l’architecture de la mécatronique jusqu’à la Physical AI autour de ces interactions. Nous examinons ce que la machine doit observer, son délai de réaction et les interfaces qui relient perception et action. Les conditions d’usage et les responsabilités de sécurité déterminent les essais nécessaires ; une démonstration en laboratoire ne suffit pas à les définir.
-
Inspection industrielle et contrôle qualité
L’inspection industrielle applique la vision industrielle à une décision de production. Éclairage, présentation des pièces, vibrations et variations de matière peuvent changer la visibilité d’un défaut. Les rejets injustifiés et les défauts non détectés n’ont pas les mêmes conséquences pour la cadence et la qualité.
Nous concevons la caméra et le matériel Edge AI comme des éléments du système d’inspection. Nous définissons les conditions d’acquisition, l’interface avec la commande de la machine et le traitement des résultats incertains. La performance peut alors être évaluée sur les pièces et les conditions réelles du client, plutôt que sur une base d’images générique.
-
Logistique et automatisation des entrepôts
Un entrepôt évolue tout au long de la journée. Les charges se déplacent, les trajets se bloquent et la lumière varie. Un équipement autonome a donc besoin d’une perception exploitable alors que la machine et son environnement changent simultanément.
Kickmaker intègre vision embarquée, mesure de profondeur et inférence embarquée dans les contraintes électriques, mécaniques et énergétiques du produit. Nous testons les scénarios utiles à l’application et utilisons les résultats pour affiner l’architecture avant les fabrications répétées ou le déploiement opérationnel.
Questions fréquentes sur la Physical AI
Qu’est-ce que la Physical AI ?
La Physical AI désigne des systèmes qui utilisent l’IA pour percevoir et agir dans le monde réel. Leur comportement ne dépend pas uniquement d’un modèle: capteurs, matériel de calcul, logiciel, mécanique et conditions d’utilisation comptent également.
L’IA incarnée et la Physical AI sont-elles identiques ?
Les deux notions se recoupent. L’IA incarnée insiste souvent sur une intelligence située dans un corps, comme un robot. La Physical AI peut aussi désigner d’autres produits qui relient perception et décision à une action réelle, notamment des machines autonomes et des systèmes d’inspection.
Quelle différence entre Edge AI et Physical AI ?
L’Edge AI indique où s’exécute l’inférence : sur le dispositif ou à proximité. La Physical AI décrit ce que fait le système complet dans le monde réel. Un produit de Physical AI peut utiliser l’Edge AI pour décider au plus près de ses capteurs et de ses actionneurs, mais il peut également exploiter des ressources cloud externes (machines virtuelles, buckets de données, …) selon le besoin.
Kickmaker développe-t-il les modèles d’IA ?
Cette expertise porte sur l’ingénierie du produit autour du modèle. Kickmaker intervient sur les capteurs, le calcul embarqué, l’intégration logicielle, la validation physique et l’industrialisation. Le client ou son partenaire IA garde la responsabilité du développement et de l’entraînement du modèle.
Comment évaluer un modèle pour un produit Physical AI embarqué ?
Nous évaluons le modèle fourni au sein du dispositif complet. Les preuves utiles concernent notamment les erreurs de la tâche, les conditions de captation, la mémoire, la consommation, le comportement thermique et le temps entre observation et réponse du produit.
Comment réduire l’écart entre simulation et réalité ?
Nous comparons les scénarios simulés aux données et aux comportements mesurés sur le produit intégré. Les écarts d’optique, d’éclairage, de géométrie, de synchronisation ou d’interaction physique deviennent des cas de test. Les résultats orientent les évolutions du système et fournissent des preuves à l’équipe responsable du modèle.
Parlons de votre projet d’industrialisation
Parlez-nous de votre produit, de son stade de développement et de vos enjeux. Nous échangerons sur vos priorités et identifierons comment notre équipe peut vous aider à franchir la prochaine étape.
"*" indicates required fields